外观
M1 系统组成、硬件接口与结构设计资料
返回文档总览 | 设备使用与维护 | M1 SDK 快速开始
系统组成
M1 的系统主要由运控主机、导航主机、交换机、传感器、扩展仓和外部控制端组成:
硬件架构
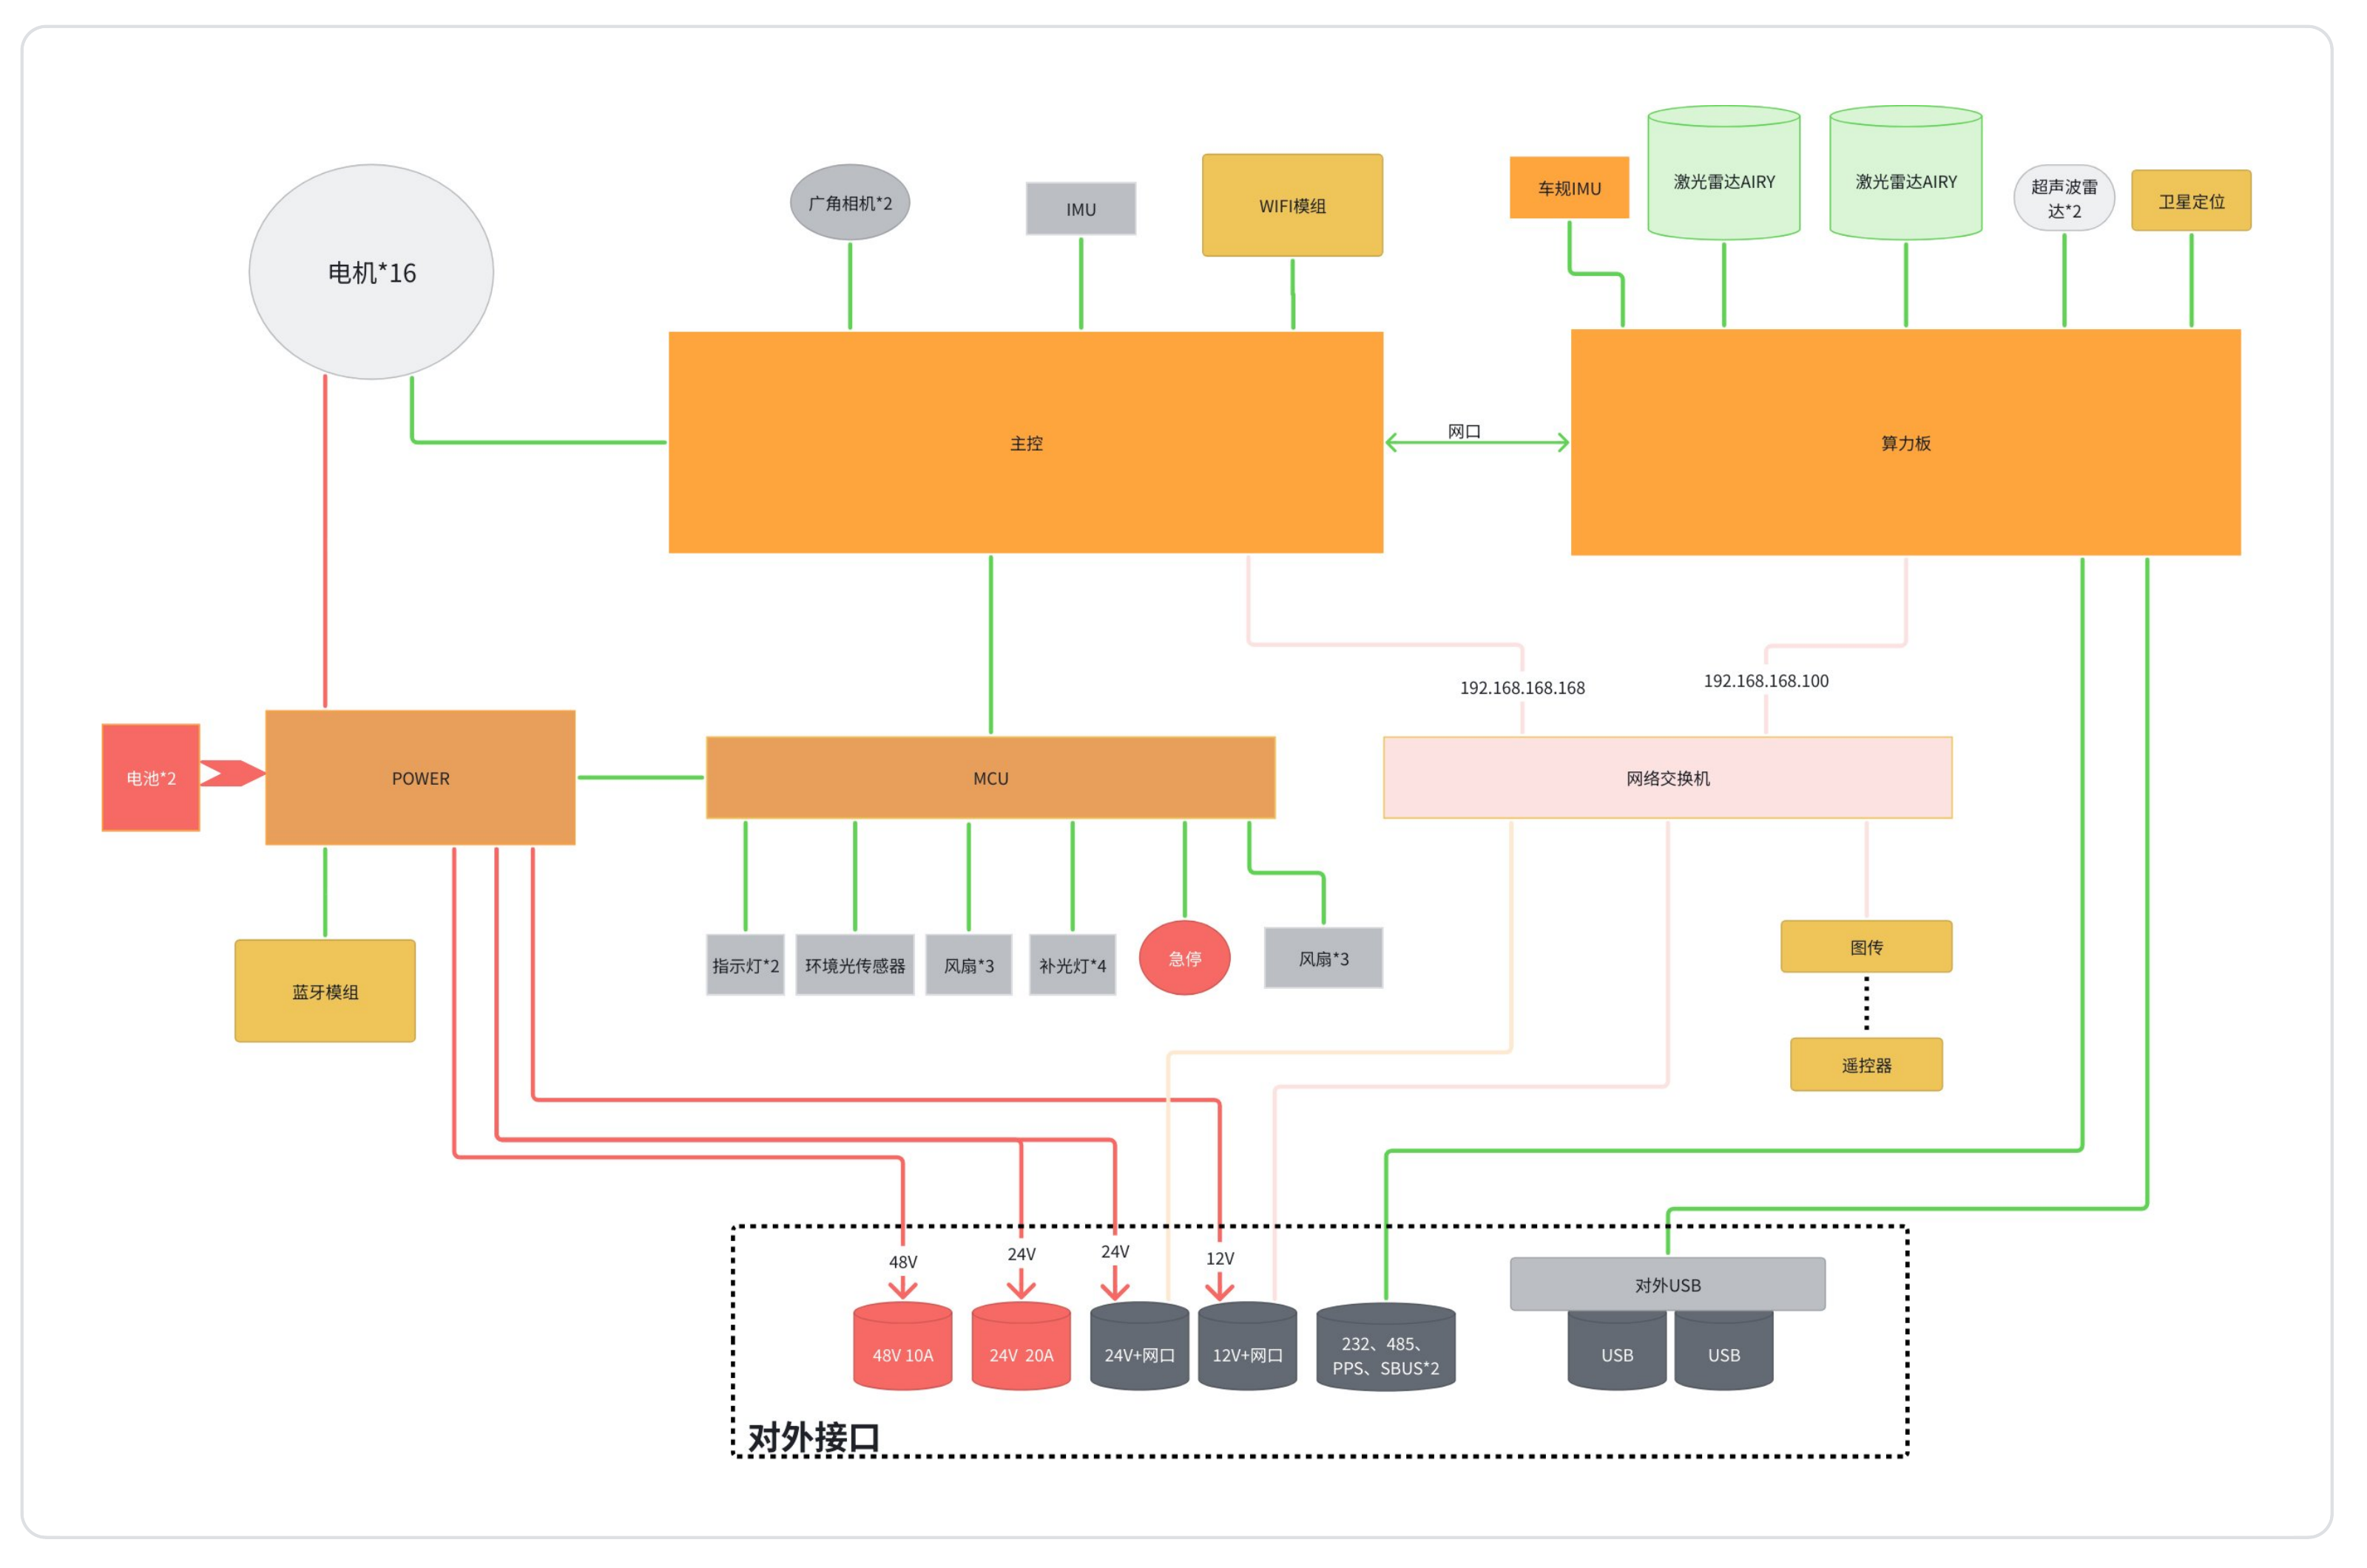
下图展示主控、算力板、传感器、供电模块和对外接口之间的连接关系。
网络架构与组件
| 组件 | 主要职责 | 有线 IP | 无线 IP |
|---|---|---|---|
| 运控主机 | 运动控制、系统状态和 SDK 通信 | 192.168.168.168 | 192.168.234.1(WiFi-AP) |
| 导航主机 | 建图、定位、导航和避障 | 192.168.168.100 | 192.168.168.100 |
| 交换机 | 连接运控主机、导航主机和外部网口 | ||
| 机器人外部网口 | 提供有线网络接入 | 由局域网分配 | |
| SDK 开发主机 | 运行用户自己的 C++ 程序 | 与机器人处于同一网络 | 连接机器人 WiFi-AP |
网络结构与通信端口
机器人 Wi-Fi 热点名称为 M1-xxxxxxx,出厂密码为 12345678。
开发主机可以通过机器人 WiFi-AP 或外部网口接入系统。运控主机的 WiFi-AP 地址为 192.168.234.1,有线地址为 192.168.168.168;导航主机的有线 IP 和无线 IP 均为 192.168.168.100。本节用于说明网络结构和端口用途,实际连接和测试步骤见 M1 SDK 快速开始。
| 设备 | 端口 | 协议 / 用途 |
|---|---|---|
| 机器狗 | 8081 | WebSocket / App 控制入口 |
| 机器狗 | 8082 | SDK 默认 UDP 连接端口 |
| 机器狗 | 8554 | RTSP 视频流 |
SDK 构造函数默认使用 TransportProtocol::Udp。如果使用 WebSocket,需要在构造 SDKClient 时指定协议,并连接 8081 端口。
算力主机 SSH 登录
| 机型 | 算力板 | 登录 IP | 用户名 | 密码 |
|---|---|---|---|---|
| M1 | NX/S100 | 192.168.168.100 | robot | 1 |
扩展仓
扩展仓位于机器狗背部,用于安装载荷、连接供电和通信线缆。扩展仓电源按键可以单独控制扩展接口的供电。
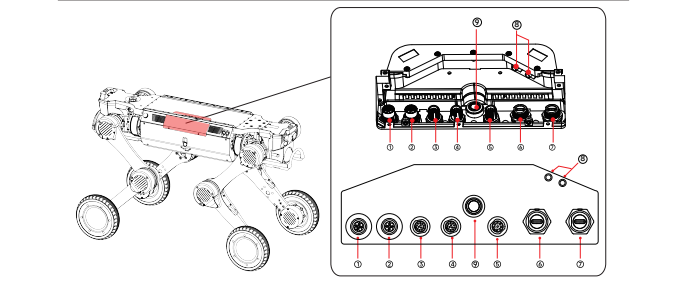
| 序号 | 接口名称 | 数量或能力 |
|---|---|---|
| ① | 48 V 电源 | 10 A × 1 |
| ② | 24 V 电源 | 20 A × 1 |
| ③ | 24 V + 网口 | 24 V / 3 A + 千兆网口 × 1 |
| ④ | 12 V + 网口 | 12 V / 5 A + 千兆网口 × 1 |
| ⑤ | 串口 | RS232 × 1、RS485 × 1、SBUS × 2、PPS × 1 |
| ⑥、⑦ | USB 3.0 | 5 V / 1 A,2 个 |
| ⑧ | RTK 天线接口 | 1 个 |
| ⑨ | 扩展仓电源按键 | 控制扩展接口供电 |
供电与防护
- 所有扩展供电接口的总功率不超过 480 W。
- 为保持 IP67,未使用的航空插头必须盖好防护盖。
- 执行爬高台特技时,机器人必须空载且电池电量不少于两格。
负载设计参考与模型下载
上装设计可查阅负载能力设计参考和上装空间示意图,并用 STP 外观模型核对装配空间。进行仿真或运动学建模时,可下载 URDF 模型。
| 资料 | 用途 | 下载 |
|---|---|---|
| 智身铜锤 M1 负载能力设计参考 | 查阅负载设计参考值 | 下载 PDF |
| 智身铜锤 M1 上装空间推荐示意图 | 查看推荐的上装布置空间 | 下载 PDF |
| 智身铜锤 M1 外观模型 | 用于查看外观尺寸和核对装配空间 | 下载 STP 模型(ZIP) |
| 智身铜锤 M1 URDF 模型 | 用于查看机器人连杆、关节和几何模型 | 下载 URDF(ZIP) |
视频流
M1 提供 RTSP 视频流端口 8554 和 8555。具体流地址、前后相机对应关系和码率需要结合当前设备配置确认。SDK 自身提供 UpdateCameraBitrate() 用于调整相机码率,接口说明见 相机码率。