外观
M1 产品介绍与规格
返回文档总览 | 设备使用与维护 | 系统组成、硬件接口与结构设计资料
产品概述
智身铜锤 M1 是一款轮足式仿生四足机器人,具备自重轻、负载大、续航长、防护强、运动灵活稳定等特点;机器狗每条腿配备 3 个关节电机和 1 个轮毂电机,配备激光雷达、光学相机、超声波雷达、IMU、RTK 模块等感知设备,并配置补光灯。内部搭载高算力主控平台,用于实现运动控制、自主导航定位、环境侦检等功能,提供丰富的供电和通信接口,支持多品类任务载荷扩展。
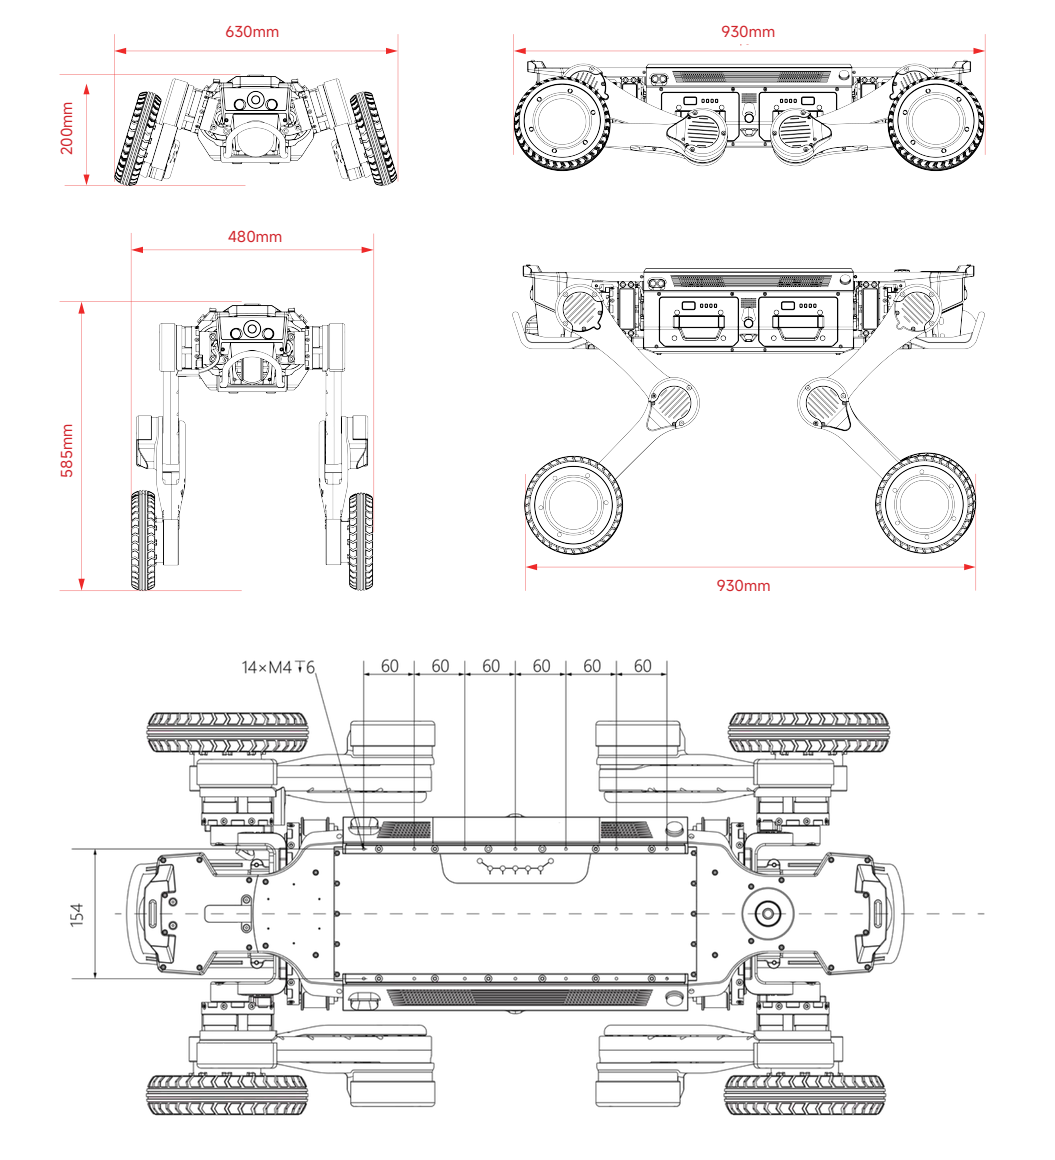
进行上装设计时,可结合外形尺寸图和上装空间示意图核对布置空间,再查阅负载能力设计参考。相关 PDF、CAD 外观模型和 URDF 模型可在第 3 章的负载设计参考与模型下载中获取。
产品规格
| 分类 | 参数 | 智身铜锤 M1 | 智身铜锤 M1(智航 Pro 版) | 智身铜锤 M1 Pro | 智身铜锤 M1 Ultra |
|---|---|---|---|---|---|
| 基础信息 | 材质 | 铝合金 + 高强度工程塑料 | 铝合金 + 高强度工程塑料 | 铝合金 + 高强度工程塑料 | 铝合金 + 高强度工程塑料 |
| 站立尺寸(长 × 宽 × 高) | 930 × 480 × 585 mm | 930 × 480 × 585 mm | 930 × 480 × 595 mm | 930 × 480 × 595 mm | |
| 趴地尺寸(长 × 宽 × 高) | 930 × 630 × 200 mm | 930 × 630 × 200 mm | 930 × 630 × 210 mm | 930 × 630 × 210 mm | |
| 整机重量(含电池) | 41 kg | 41 kg | 41 kg | 41 kg | |
| 工作温度 | -20℃ 至 55℃ | -20℃ 至 55℃ | -20℃ 至 55℃ | -20℃ 至 55℃ | |
| 防护等级 | IP67 | IP67 | IP67 | IP67 | |
| 充电时长 | <2 h | <2 h | <2 h | <2 h | |
| 续航里程 | 空载 29 km / 满载 18 km | 空载 29 km / 满载 18 km | 空载 29 km / 满载 18 km | 空载 29 km / 满载 18 km | |
| 续航时间 | 空载 5.5 h / 满载 3.5 h | 空载 5.5 h / 满载 3.5 h | 空载 5.5 h / 满载 3.5 h | 空载 5.5 h / 满载 3.5 h | |
| 性能参数 | 标配算力 | 8 核高性能 CPU | 8 核高性能 CPU | 8 核高性能 CPU | 8 核高性能 CPU |
| 扩展算力 | Jetson Orin NX 16G(100 TOPS) | Jetson Orin NX 16G(100 TOPS) | Jetson Orin NX 16G(100 TOPS) | S100(128 TOPS) | |
| 最大速度 | 6 m/s | 6 m/s | 6 m/s | 6 m/s | |
| 极限速度 | 8 m/s | 8 m/s | 8 m/s | 8 m/s | |
| 工作负载 | 30 kg | 30 kg | 30 kg | 30 kg | |
| 连续攀爬楼梯高度 | 25 cm | 25 cm | 25 cm | 25 cm | |
| 最大攀爬落差高度 | 80 cm | 80 cm | 80 cm | 80 cm | |
| 最大爬坡角度 | 45° | 45° | 45° | 45° | |
| 关节参数 | 执行器类型 | 高功率密度运动单元 | 高功率密度运动单元 | 高功率密度运动单元 | 高功率密度运动单元 |
| 最大关节扭矩 | 220 N·m,毫秒级响应 | 220 N·m,毫秒级响应 | 220 N·m,毫秒级响应 | 220 N·m,毫秒级响应 | |
| 铝合金精密关节电机 | 12 个 | 12 个 | 12 个 | 12 个 | |
| 高性能轮毂电机 | 4 个 | 4 个 | 4 个 | 4 个 | |
| 关节运动空间(机身) | -30° 至 40° | -30° 至 40° | -30° 至 40° | -30° 至 40° | |
| 关节运动空间(大腿 / 小腿) | 大腿:±140° / 小腿:±160° | 大腿:±140° / 小腿:±160° | 大腿:±140° / 小腿:±160° | 大腿:±140° / 小腿:±160° | |
| 感知能力 | 相机类型 | 广角相机 ×2 | 广角相机 ×2 | 广角相机 ×2 | 鱼眼相机 ×4 + 前后双目相机 ×2 |
| 相机像素 | 800 万 ×2(DFOV 122°) | 800 万 ×2(DFOV 122°) | 800 万 ×2(DFOV 122°) | 鱼眼 300 万 + 双目 200 万 | |
| 车规级 IMU | ×1 | ×1 | ×1 | ×1 | |
| 3D 激光雷达 | ×2 | ×2 | ×2 | ×2 | |
| 深度相机 | / | / | / | 标配 | |
| RTK 定位模块 | ×1 | ×1 | ×1 | ×1 | |
| 超声波传感器 | ×2 | ×2 | ×2 | ×2 | |
| 通信与交互 | WiFi / 蓝牙 | 标配 | 标配 | 标配 | 标配 |
| UWB | / | / | 标配 | 标配 | |
| 麦克风 / 扬声器 | / | / | 标配 | 标配 | |
| 功能拓展接口 | 千兆网口 ×2、USB 3.0 ×2、RS232 ×1、RS485 ×1、SBUS ×2、PPS ×1 | 千兆网口 ×2、USB 3.0 ×2、RS232 ×1、RS485 ×1、SBUS ×2、PPS ×1 | 千兆网口 ×2、USB 3.0 ×2、RS232 ×1、RS485 ×1、SBUS ×2、PPS ×1 | 千兆网口 ×2、USB 3.0 ×2、RS232 ×1、RS485 ×1、SBUS ×2、PPS ×1 | |
| 系统与软件能力 | 标准动作 | 支持踏步、滑行、匍匐等姿态;前后左右直线移动、原地旋转;膝关节姿态变换;支持砂石路、柏油路、草地、沙地、森林地面、建筑废墟等路面 | 支持踏步、滑行、匍匐等姿态;前后左右直线移动、原地旋转;膝关节姿态变换;支持砂石路、柏油路、草地、沙地、森林地面、建筑废墟等路面 | 支持踏步、滑行、匍匐等姿态;前后左右直线移动、原地旋转;膝关节姿态变换;支持砂石路、柏油路、草地、沙地、森林地面、建筑废墟等路面 | 支持踏步、滑行、匍匐等姿态;前后左右直线移动、原地旋转;膝关节姿态变换;支持砂石路、柏油路、草地、沙地、森林地面、建筑废墟等路面 |
| 特技动作 | 爬高墙、过挡鼠板、过窄墙、扭一扭等 | 爬高墙、过挡鼠板、过窄墙、扭一扭等 | 爬高墙、过挡鼠板、过窄墙、扭一扭等 | 爬高墙、过挡鼠板、过窄墙、扭一扭等 | |
| 实时图像传输 | 支持 | 支持 | 支持 | 支持 | |
| OTA 升级 | 支持 | 支持 | 支持 | 支持 | |
| 二次开发 | 支持 | 支持 | 支持 | 支持 | |
| 自主导航 | 支持(二开) | 标配 | 支持(二开) | 标配 | |
| 智能避障 | 支持(二开) | 标配 | 支持(二开) | 标配 | |
| 配件 | 电池 | 18.7 Ah / 1010 Wh(双电池,支持快拆快换、热插拔) | 18.7 Ah / 1010 Wh(双电池,支持快拆快换、热插拔) | 18.7 Ah / 1010 Wh(双电池,支持快拆快换、热插拔) | 18.7 Ah / 1010 Wh(双电池,支持快拆快换、热插拔) |
| 适配器、充电座 | 标配 | 标配 | 标配 | 标配 | |
| 遥控器 | 航模遥控器 | 航模遥控器 | 航模遥控器 | 航模遥控器 | |
| 航空箱 | 标配 | 标配 | 标配 | 标配 | |
| 存储单元 | 标配 256G SSD | 标配 256G SSD | 标配 256G SSD + 512G TF 卡 | 标配 256G SSD + 512G TF 卡 | |
| 充电桩(包含自主回充功能) | 可选配 | 可选配 | 可选配 | 可选配 |
参数说明
- 续航时间为速度 1 m/s、无负载工况下的实验室测试数据。
- 极限速度为无负载、平坦路面条件下的实验室测试数据,实际速度会随负载、地形和温度变化。
- 功能和配件以实际交付配置为准。自主导航、智能避障、跟随、语音及存储能力应根据具体型号确认。