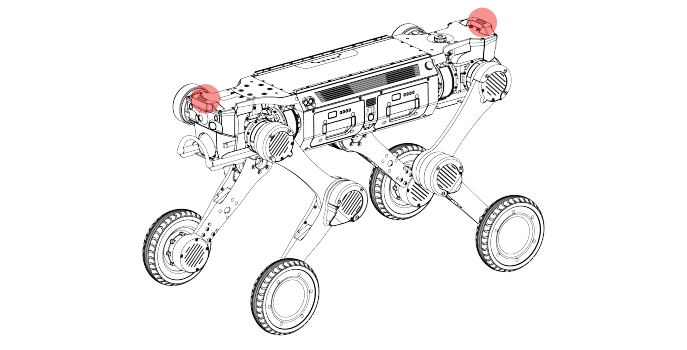
外观
M1 设备使用与维护
返回文档总览 | 产品介绍与规格 | 系统组成、硬件接口与结构设计资料
使用前准备
标准装箱组成
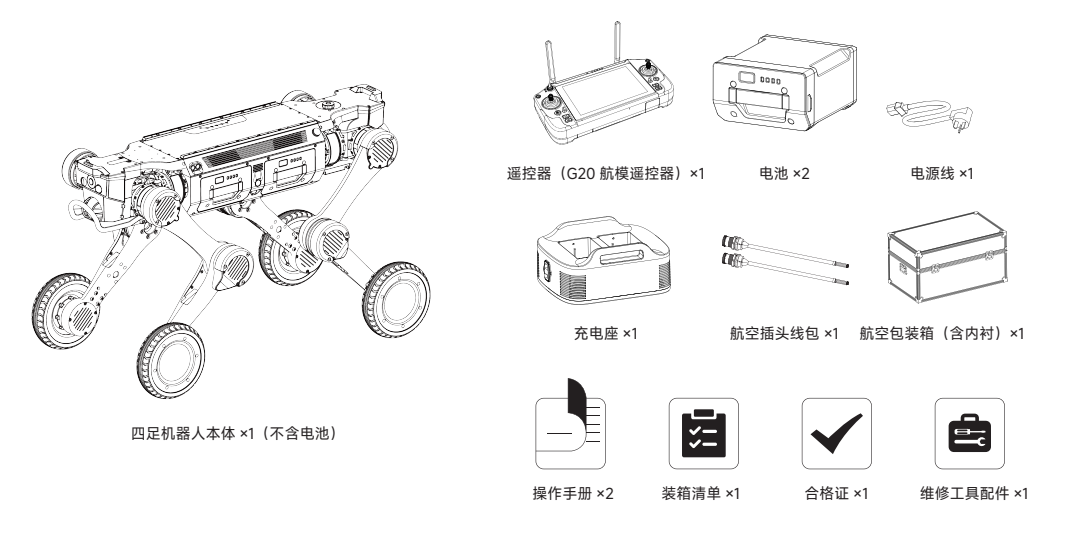
开箱后应核对机器人本体、G20 航模遥控器、两块电池、电源线、充电座、航空插头线包、航空包装箱、操作手册、装箱清单、合格证和维保工具配件。发现外观损伤、数量不符或接口变形时,不要开机或充电。
使用环境
- 操作人员应完成设备操作培训,并在使用前熟读操作手册和警示内容。
- 工作温度:-20℃ 至 55℃。
- 充电环境:0℃ 至 50℃,保持干燥、通风并远离易燃物。
- 设备运行前应清除周围人员、线缆和障碍物。
- 楼梯、坡道和高台作业时,不要站在机器人正上方、正下方或运动轨迹上。
- 操作期间保持机器人处于视线范围内。机器人静止时,人员与设备距离不得小于 2 m;机器人移动或执行作业任务时,距离不得小于 3 m。
- 禁止在爆炸性、腐蚀性或高粉尘环境中开机和运行设备。
- IP67 不代表可以在所有水下环境长期运行;接口盖、电池仓和外壳必须完整、干燥。
开机前检查
- 检查机身、防撞梁、腿部连杆和轮足是否存在裂纹、变形、松动或严重磨损。
- 检查电池外壳、端子和卡扣,确认没有鼓包、漏液、破损、异常发热和异物。
- 检查激光雷达、相机和超声波传感器表面,去除保护膜和遮挡物。
- 确认电池安装到位,电池外壳与机身表面齐平,拉带不能自由晃动。
- 确认硬急停已经解除。
- 将机器人水平趴放,腹部贴地,腿部自然放在机身两侧。
- 确认遥控器电量充足并处于机器人附近。
启动与基本操作
电池安装与开机
M1 使用两块可拆卸电池,支持单电池供电、双电池供电和热插拔换电。
安装电池
- 确认电池接口和电池仓内没有灰尘、水分或异物。
- 对准电池仓接口,将电池沿导向推入。
- 推到底后松开拉带,听到卡扣锁紧声。
- 检查电池外壳与机身表面齐平,拉带不能自由晃动。
机器狗开机
- 短按电池按键,激活电池并查看电量。
- 长按电池按键约 3 s,电池开启,机器狗开始启动。
- 状态灯白色频闪表示启动中,白色常亮表示启动完成。
- 启动完成后,机器人进入通用运动模式。
双电池支持互相唤醒。不要使用变形、漏液、过热或端子损坏的电池,不要拆解、撞击、挤压、刺穿或短接电池。
G20 航模遥控器
连接与启动
- 将遥控器置于机器人附近,并确认机器人周围没有人员和障碍物。
- 启动机器人,等待机器人完成开机。
- 长按遥控器电源键约 3 s。遥控器与机器人出厂前已完成一对一匹配,启动后会自动连接。
- 打开
GenisDogApp,进入控制界面并确认设备连接及健康状态。
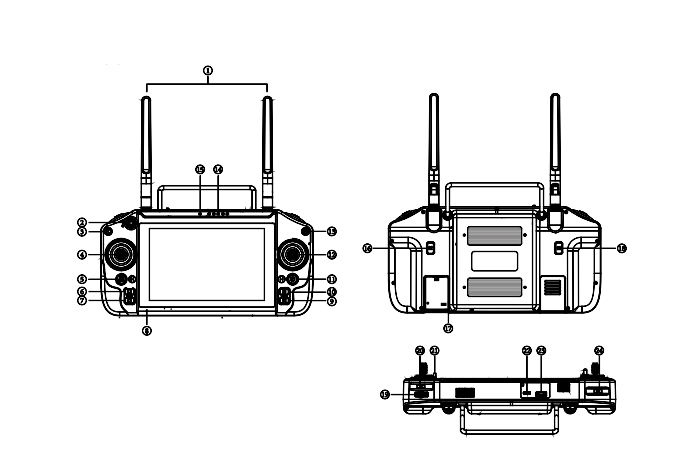
按键与接口
| 编号 | 按键或接口 | 编号 | 按键或接口 |
|---|---|---|---|
| ① | 2.4G / 5.8G 天线 | ⑬ | 软急停按键 |
| ② | 未定义 | ⑭ | 遥控器电量指示灯 |
| ③ | 返回按键 | ⑮ | 对频指示灯 |
| ④ | 左摇杆 | ⑯ | B2 按键 |
| ⑤ | H 按键 | ⑰ | SIM 卡插口 |
| ⑥ | L1 按键 | ⑱ | B1 按键 |
| ⑦ | L2 按键 | ⑲ | 波轮 |
| ⑧ | 麦克风 | ⑳ | 补光灯按键 |
| ⑨ | R2 按键 | ㉑ | 挂绳处 |
| ⑩ | R1 按键 | ㉒ | Type-C 接口 |
| ⑪ | 电源键 | ㉓ | USB 接口 |
| ⑫ | 右摇杆 | ㉔ | 拍摄 / 录像按键 |
常用操作
| 操作 | 功能 |
|---|---|
| 返回按键 | 返回上一层页面 |
| 左摇杆 | 控制机器人前后左右移动 |
| 右摇杆 | 控制原地转弯、左右探头和俯仰 |
H + 右摇杆上下 | 调整高低身形 |
H + 右摇杆左右 | 执行水平转身 |
L1 + R1 | 切换机器狗头尾方向 |
L2 + R2 | 切换膝关节姿态 |
| 软急停按键 | 停止当前运动 |
| 补光灯按键 | 循环切换补光灯组合 |
| 拍摄按键点按 | 拍照 |
| 拍摄按键长按 3 s | 开始录像 |
| 录像过程中再次点按拍摄按键 | 停止录像 |
运动模式
**原地模式:**机器人保持原地不动,可调整躯干旋转、俯仰和高低姿态。
**运动模式:**机器人可在复杂地形中移动,并执行当前设备配置支持的特技动作。
**巡航模式:**完成地图创建后,可基于地图执行定点巡航和作业。
运动模式通常提供低速、中速和高速档。速度提高后,左右平移和原地旋转等组合动作可能受到限制。
状态指示灯
| 指示灯颜色 | 灯效 | 机器人状态 |
|---|---|---|
| 白灯 | 慢闪 | 开机中 |
| 白灯 | 常亮 | 手动控制或机器人工作状态 |
| 白灯 | 呼吸 | 待机 |
| 绿灯 | 慢闪 | 定位中或自动回程中 |
| 绿灯 | 常亮 | 自动任务执行中 |
| 黄灯 | 快闪 | 告警状态 |
| 黄灯 | 常亮 | 低电量 |
| 红灯 | 快闪 | 故障状态 |
| 红灯 | 常亮 | 软急停 |
| 蓝灯 | 常亮 | 升级中 |
| 不限颜色 | 呼吸 | 充电中 |
状态灯出现红色或黄色提示时,应先停止运动并检查 App 中的急停、故障和电量信息。解除急停或排除故障后,再确认状态灯恢复正常。
运行安全
- 中速和高速档会限制左右平移、原地旋转等组合动作,不要尝试绕过限制。
- 机器人最大速度可达 6 m/s,高速运行时必须远离人群。
- 爬高台时应保持机器人空载、电池电量不少于两格,并与周围人员保持 2 m 以上距离。
安全与保护
硬急停
出现失控、严重故障或人员进入危险区域时,拍下机身背部红色硬急停按键。硬急停触发后红灯常亮,机器人缓慢趴下并保持静止。确认原因和现场安全后,顺时针旋转按键解除硬急停。
软急停
按下遥控器软急停按键,机器人停止当前动作,App 同步显示提示。确认现场安全后,在 App 中解除软急停。软件急停和遥控器软急停不能替代机身硬急停。
过热保护
关节、主控或电池温度过高时,机器人会停止当前所有运动、自动趴下并保持不动。可在 App 中查看过热部位和温度;待温度恢复到正常范围后,再检查设备状态和故障提示。
低电量保护
两块电池电量均低于 20% 时进入低电量预警;均低于 10% 时触发低电量保护,机器人自动趴下并停止响应运动控制。应更换或充电后再使用。
摔倒保护
机器人摔倒后可能尝试恢复站立。恢复动作需要空间,周围至少应保持 2 m 安全范围;不要在硬急停未触发时拖拽摔倒的机器人。
换电、关机与充电
热插拔换电
- 确认机器人处于稳定姿态,现场没有人员进入腿部运动范围。
- 在双电池供电状态下拔出待更换电池。
- 将已充电电池插入空出的电池仓并确认卡扣锁紧。
- 检查两块电池状态和 App 电量显示。
关机
- 通过遥控器 App 让机器人水平趴下。
- 确认腿部完全贴地,机器人姿态稳定。
- 长按电池侧面的电源键 3 s,直至电池指示灯熄灭。
- 取出电池时先确认设备已经完全断电。
不要在站立姿态下直接断开唯一一块开机电池。
双电池充电座与充电
| 参数 | 数值 |
|---|---|
| 输入电压 | AC 220 V |
| 输出电压 | DC 63 V |
| 最大充电电流 | 10 A |
| 充电仓数量 | 2 个 |
| 充电环境 | 0℃ 至 50℃,干燥、通风、硬质平面 |
- 机器人停止运动并关机后取出电池。
- 将电池和充电设备放在 0℃ 至 50℃、干燥、通风的水平硬质平面上,不得放在地毯、沙发等易燃表面。
- 确保电池和充电设备周围 1 m 内没有纸张、布料、酒精等易燃物,并远离明火和高温源。
- 接通 220 V 交流电源,打开充电座电源开关。
- 将电池对准充电仓接口插入,确认充电指示灯正常。
- 单块或双电池充电时间均不得超过 2 h,任何情况下最长充电时间不得超过 6 h。
- 充电器指示灯全部常亮后,应在 30 分钟内断开充电器与电池的连接,并关闭充电座。
只能使用原厂配套充电器和充电座。禁止使用第三方充电器或非标准电源,禁止长期插电过充。
异常处置
- 设备进水后,应立即关机、拔出电池并进行干燥处理。
- 设备冒烟或起火时,优先使用二氧化碳或干粉灭火器,禁止使用泡沫灭火器。
- 腿部摆动或运动失控时,先触发软急停;软急停无效时触发硬急停。设备停稳后关机并拔出电池,故障排除前不得重新启动。
日常维护
设备维护前必须关闭电源。使用后用干燥、干净的软布擦拭机身、相机和激光雷达,禁止使用酒精、消毒液等腐蚀性液体。
| 周期 | 检查与维护内容 |
|---|---|
| 每次使用前,约 5 分钟 | 检查机身和腿部连杆有无变形、裂纹;检查关节和足部固定螺丝;检查轮胎脱落或严重磨损;检查电池鼓包、漏液、端子异物和安装状态;电量低于 20% 时充电;测试关节动作、图传、传感器和 10 m 内遥控信号 |
| 每周 1 次,约 20 分钟 | 清洁机身、相机、激光雷达、传感器缝隙和轮胎缠绕物;清理关节表面及缝隙;涉水后用低温风吹干轴承区域;检查关节卡顿、异响、螺丝松动和线缆磨损 |
| 每月 1 次,约 30 分钟 | 检查并按提示更新固件,升级期间保持电量不低于 50% 且不得断电;清理机身缝隙积尘;检查轮胎、腿部和躯干连接螺丝;将电池放电至 30% 后充至 60%,并检查电池外观和电路端子 |
更换轮胎、电池等部件时使用原厂配件。关节卡死、传感器失灵、电池异常或线路损坏时不要自行拆解,应停止使用并联系技术支持。