外观
智身铜锤 M1 SDK 开发文档
文档说明
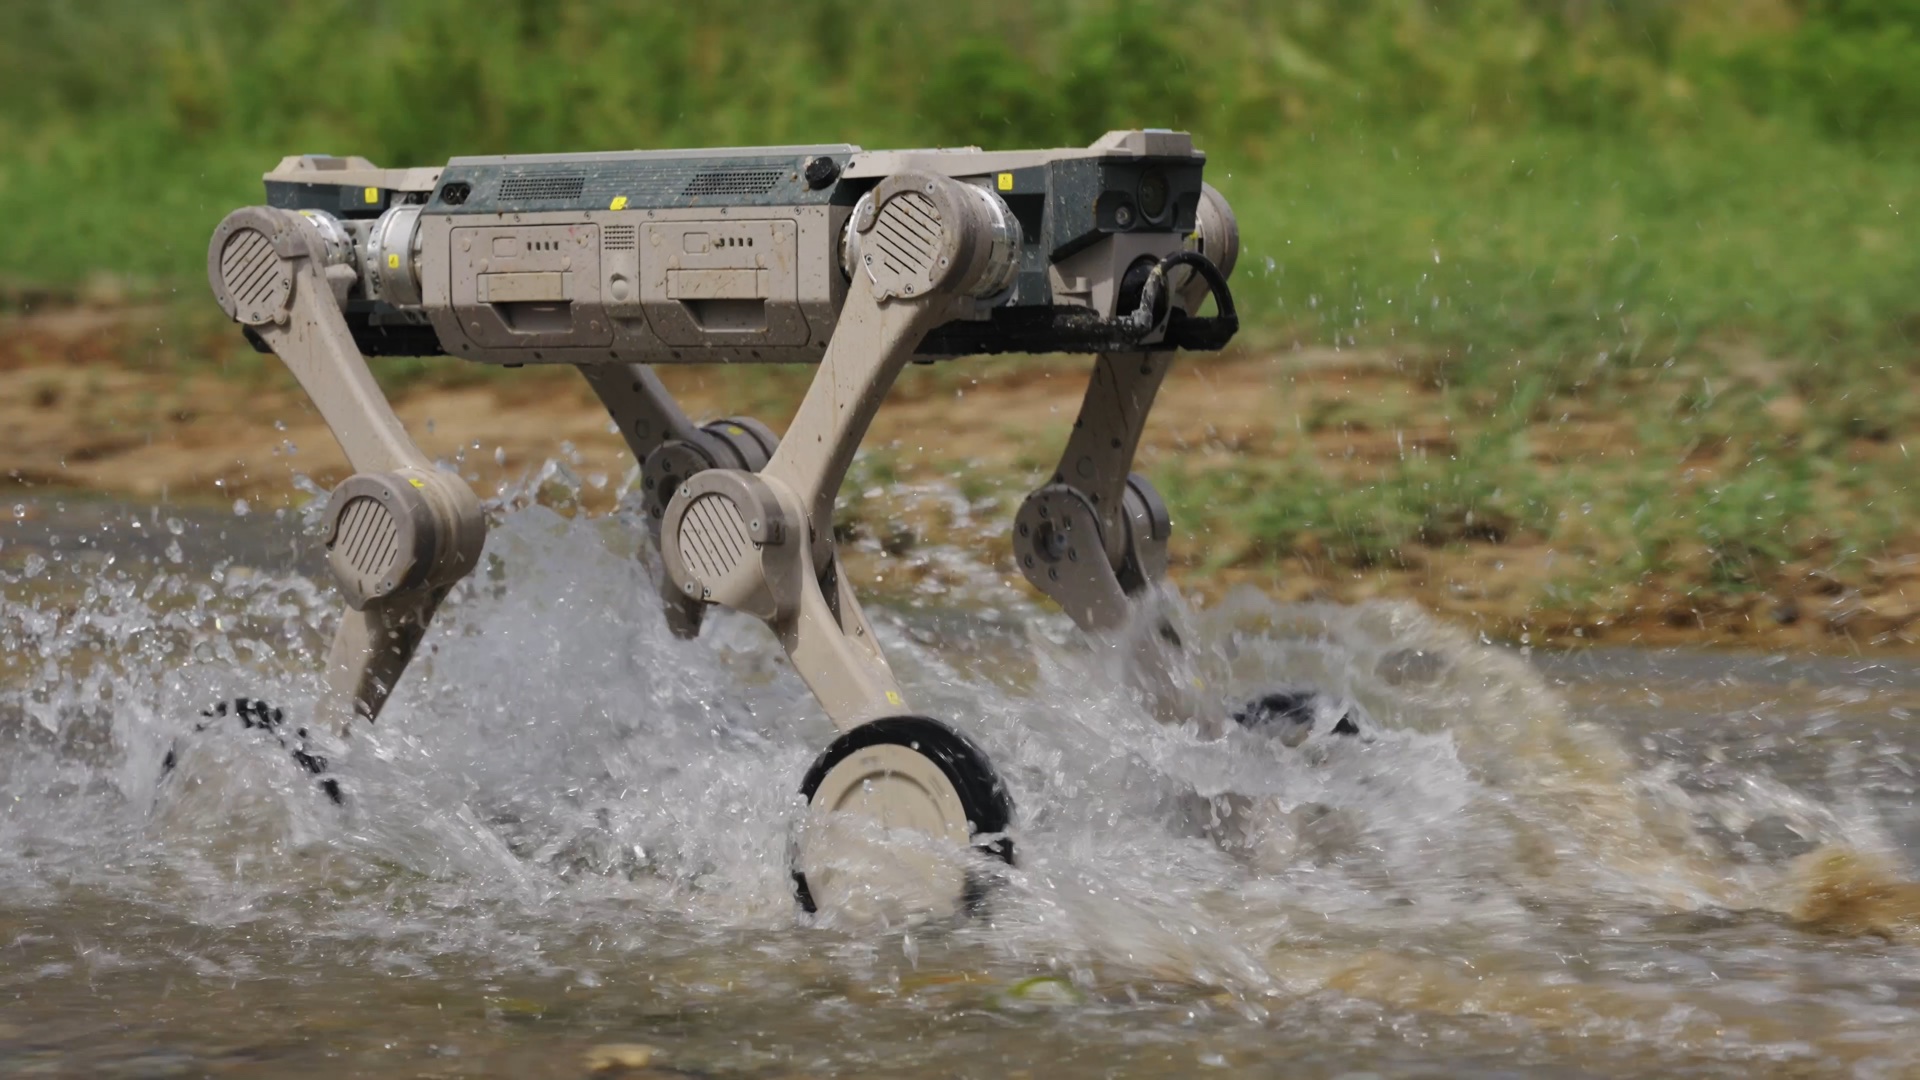
本文档面向智身铜锤 M1 系列机器人的设备使用、应用开发和现场联调,涵盖视频流读取、产品与设备、SDK 开发和故障排查。
M1 SDK 的核心类是 robot_sdk::SDKClient。应用程序通过 SDKClient 连接机器人、发送控制命令,并通过回调接收状态、故障和命令应答。
文档目录
| 章节 | 主要内容 | 阅读建议 |
|---|---|---|
| 1. 视频流读取 | 前后摄像头的 RTSP 地址、VLC 播放步骤和示例 | 查看摄像头画面时阅读 |
| 2. M1 产品介绍与规格 | M1 系列各版本的外观、参数、传感器和软件能力 | 选型或初次了解产品时阅读 |
| 3. M1 设备使用与维护 | 使用准备、开关机、遥控器、运动模式、安全保护、换电、充电和维护 | 首次操作设备前阅读 |
| 4. M1 系统组成、硬件接口与结构设计资料 | 介绍系统组成、网络通信、扩展仓和视频接口,并提供上装空间示意图、负载设计参考、外观模型和 URDF 模型。 | 接入网络或安装上装设备前阅读 |
| 5. M1 系统与 SDK 版本兼容性 | 系统版本与推荐 SDK 的对应关系 | 选择 SDK 版本前阅读 |
| 6. M1 SDK 快速开始 | 开发环境、SDK 目录、连接、编译、运行和自定义工程 | 第一次运行 SDK 时阅读 |
| 7. M1 SDK 控制流程与任务机制 | 调用结果层级、同步与异步、控制权、充电桩配对、回充和状态切换 | 编写正式控制程序前阅读 |
| 8. M1 SDK 接口参考 | SDKClient 的函数原型、参数、返回值和应答 | 编码时按功能查询 |
| 9. M1 回调、数据类型与状态参考 | 回调接口、结构体、枚举、传感器数据和机器人状态 | 处理上报数据和命令应答时查询 |
| 10. M1 示例程序与故障排查 | 官方示例用途、运行要点、常见问题和退出流程 | 联调、验证和排查问题时阅读 |
开发环境与通信
| 项目 | 版本或配置 |
|---|---|
| 编程语言 | C++ |
| 编译环境 | Ubuntu 22.04、GCC 11.4、CMake 3.8+ |
| 依赖库 | Boost 1.74 |
| 默认传输方式 | UDP |
| 默认 UDP 端口 | 8082 |
| WebSocket 端口 | 8081 |
使用前提
- 确认机器人型号、系统版本和 SDK 版本匹配。
- 确认机器人处于安全、空旷、无人员靠近的测试环境。
- 运动控制前先完成连接、握手和控制权确认。
- 命令发送成功不等于动作已经完成,动作状态需要通过状态数据和回调确认。
- 回调函数只做轻量处理,耗时任务放到应用自己的工作线程中。
- 软件急停不能代替现场人员可操作的硬急停。