外观
二次开发硬件接口说明
返回首页 | 硬件、软件与结构架构 | SDK 软件服务接口
适用范围
本页说明机器人本体用于二次开发的外部接口及已公开的供电参数。
软件通信和控制程序请查看硬件、软件与结构架构及SDK 软件服务接口。
结构设计资料见钢镚L1 尺寸与安装参考和负载设计参考与模型下载。
机身拓展接口
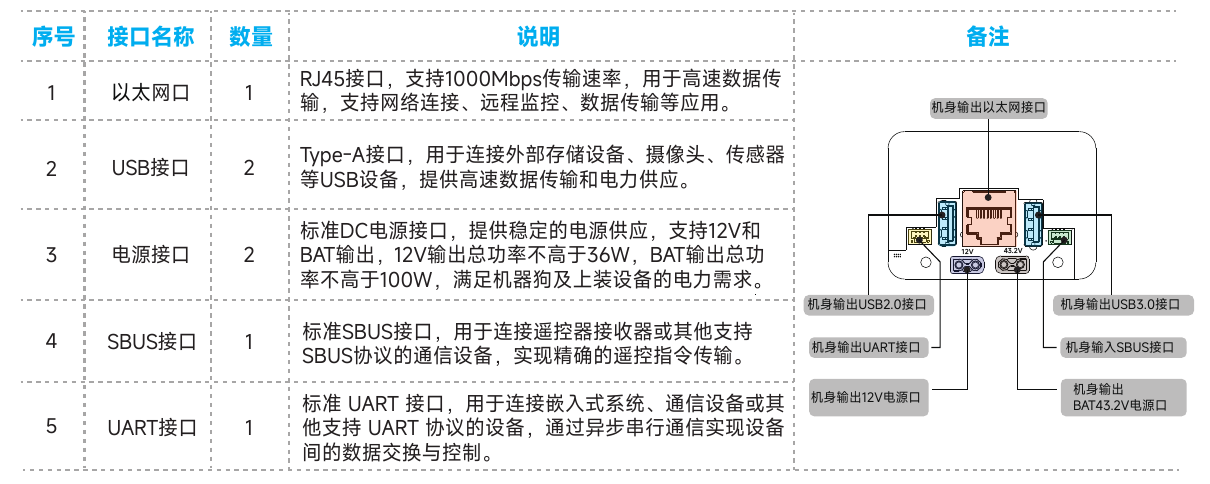
本体顶部拓展区提供网络、USB、电源和串行通信接口,可用于连接开发电脑、嵌入式计算平台、相机、传感器或遥控接收机。
| 接口 | 数量 | 主要用途或参数 |
|---|---|---|
| 千兆 RJ45 以太网 | 1 | 网络连接、远程监控和数据传输 |
| Type-A USB | 2 | 连接 USB 外部设备 |
| 12 V 电源 | 1 | 输出总功率不高于 36 W |
| BAT 43.2 V 电源 | 1 | 输出总功率不高于 100 W |
| SBUS | 1 | 连接 SBUS 设备 |
| UART | 1 | 异步串行通信 |
电源接口
12 V 输出
12 V 接口用于给拓展计算平台、传感器或通信设备供电,总功率不高于 36 W。
BAT 43.2 V 输出
BAT 接口输出标称电压为 43.2 V,总功率不高于 100 W。
网络接口
千兆 RJ45 以太网接口可用于网络连接、远程监控和数据传输。
USB 接口
机身提供两个 Type-A USB 接口,用于连接 USB 外部设备。
串行接口
SBUS
机身提供 1 个 SBUS 接口。
UART
机身提供 1 个标准 UART 接口,用于异步串行通信。接线时应使用与当前设备配套的接口定义确认针脚、电平和通信参数。