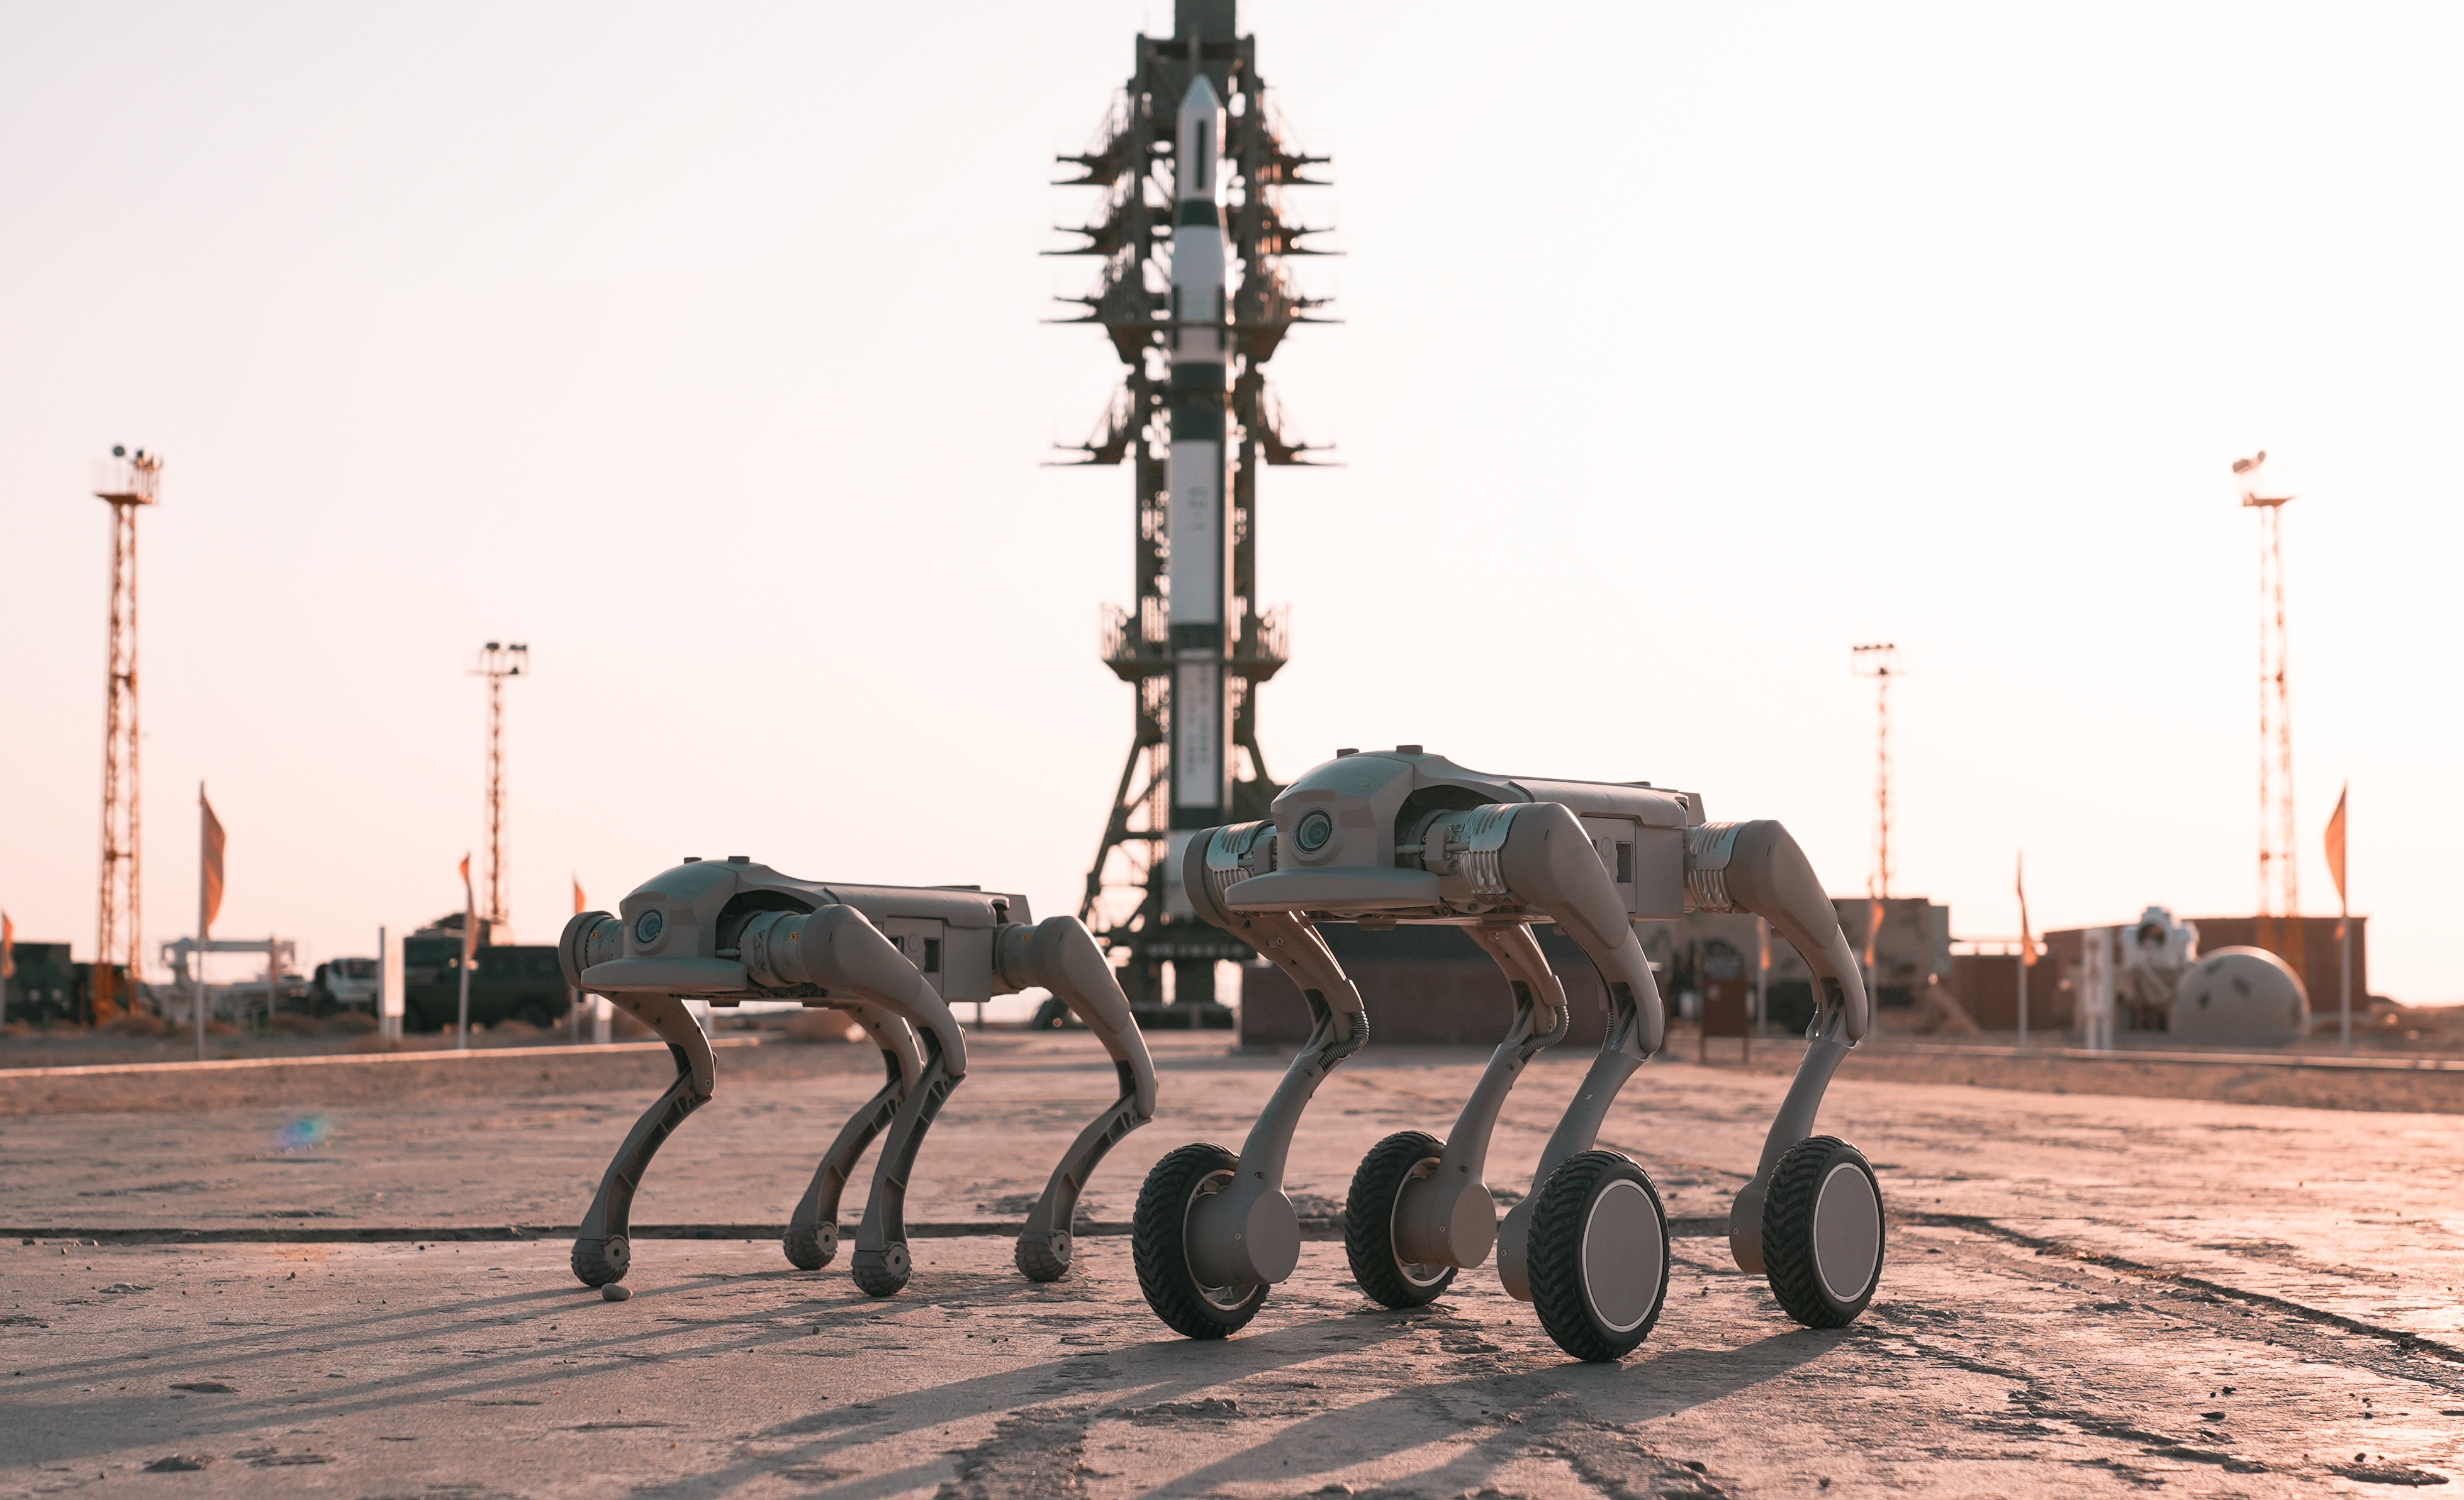
外观
智身钢镚L1 SDK 开发文档
关于本指南
本指南适用于钢镚L1、L1-W、L1 EDU、L1-W EDU 系列产品,内容涵盖产品规格、配件配置、设备操作、网络连接、系统架构、SDK 通信、硬件接口、SDK 构建、示例调试和本体相机视频流。
第一次使用机器人时,建议先了解产品型号和安全要求,再完成开关机、遥控器、网络和 SSH 连接。进行 SDK 开发前,应确认机器人型号、固件版本、控制模式和现场安全条件。
从这里开始
- 首次使用:先看产品规格对比和设备操作、遥控器与 App 使用说明。
- HighLevel 开发:先看硬件、软件与结构架构,再阅读SDK 软件服务接口及其五个接口文档,最后按SDK 开发与运行指南完成构建,并按官方示例使用说明进行联调。
- 硬件接口开发:先阅读二次开发硬件接口说明,确认供电和通信条件。安装尺寸见钢镚L1 尺寸与安装参考。
- 视频开发:先完成机器人网络连接,再阅读本体相机视频流并选择对应的播放或取帧方式。
文档目录
- 产品规格对比 对比各型号的产品图片、机械结构、运动能力、电池续航、算力、传感器、SDK 和导航能力,适合产品选型和版本差异确认。
- 配件列表 介绍图传套装、充电桩、电极片、航空箱、电池、遥控器和智航 Pro,包含图片、规格、适配机型及注意事项。
- 硬件、软件与结构架构 说明机器人本体、Remote、SDK 和上位机之间的关系,以及 UDP 通信、心跳连接、工程目录和静态库。提供钢镚L1 尺寸图和负载设计参考,并按 L1、L1-W 和 L1 EDU 提供模型下载。
- 二次开发硬件接口说明 说明机身拓展接口、供电、网络、USB 和串行通信。
- 设备操作、遥控器与 App 使用说明 介绍安全检查、开关机、充电、尾灯状态、遥控器、App、机器人 Wi-Fi 和 SSH 登录。
- SDK 软件服务接口 软件服务接口总入口,说明五类服务的关系、默认 UDP 通道和调用顺序。具体接口分别查看:控制指令、传感器实时上报、心跳检测、WiFi 热点配置、故障信息查询。
- 本体相机视频流 介绍 RTSP 视频流地址,以及使用 FFplay、GStreamer、VLC 和 OpenCV 获取本体相机画面的方法。
- SDK 开发与运行指南 介绍 Linux 环境准备、SDK 编译、Demo 运行、自定义工程和调试排查。
- 官方示例使用说明 介绍 Remote 与 SDK 两个官方示例的下载编译、键盘操作、控制权切换、状态检查和常见问题。
任何会影响机器人运动的程序连接实体设备前,都应清理周围人员和障碍物,并准备可靠的急停或阻尼切换方式。