外观
产品规格对比
返回首页 | 配件列表 | 硬件、软件与结构架构
L1 系列纵向规格对比
| 对比项目 | 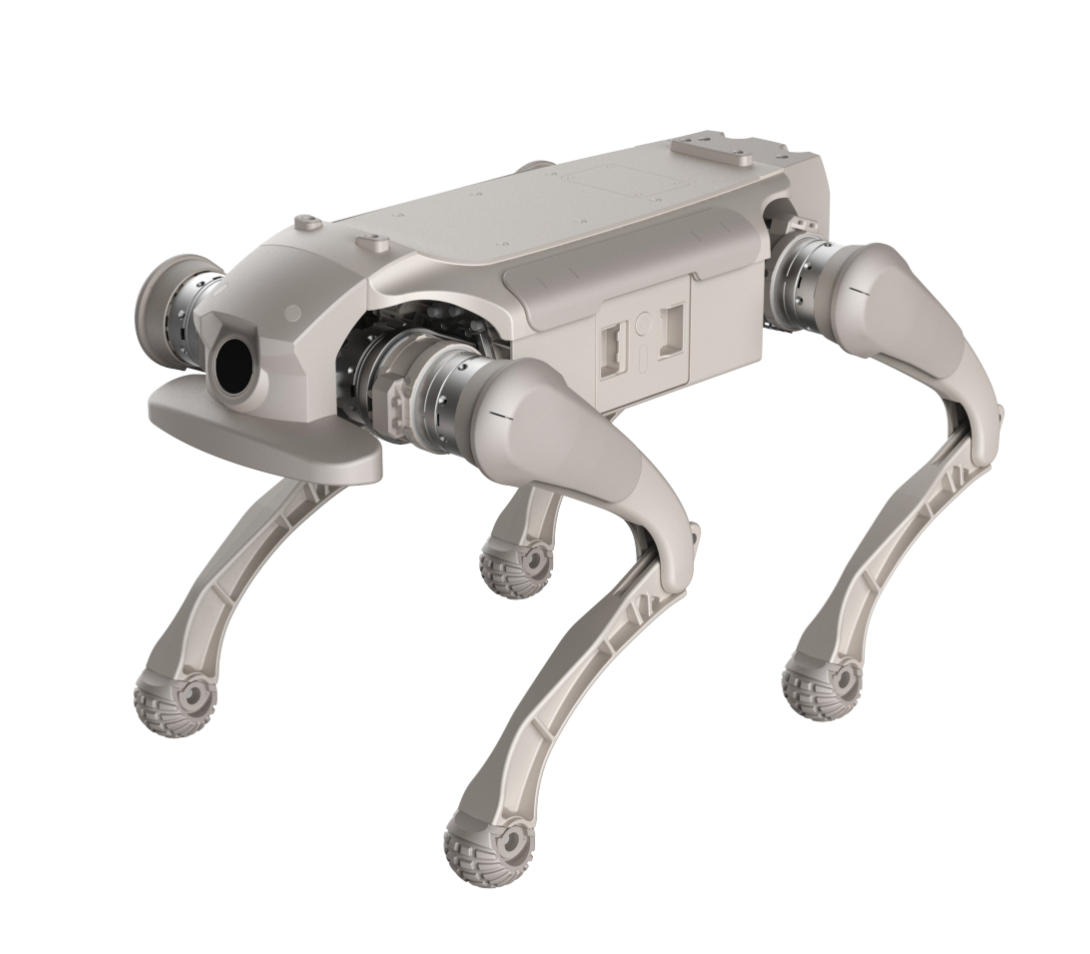 L1 | 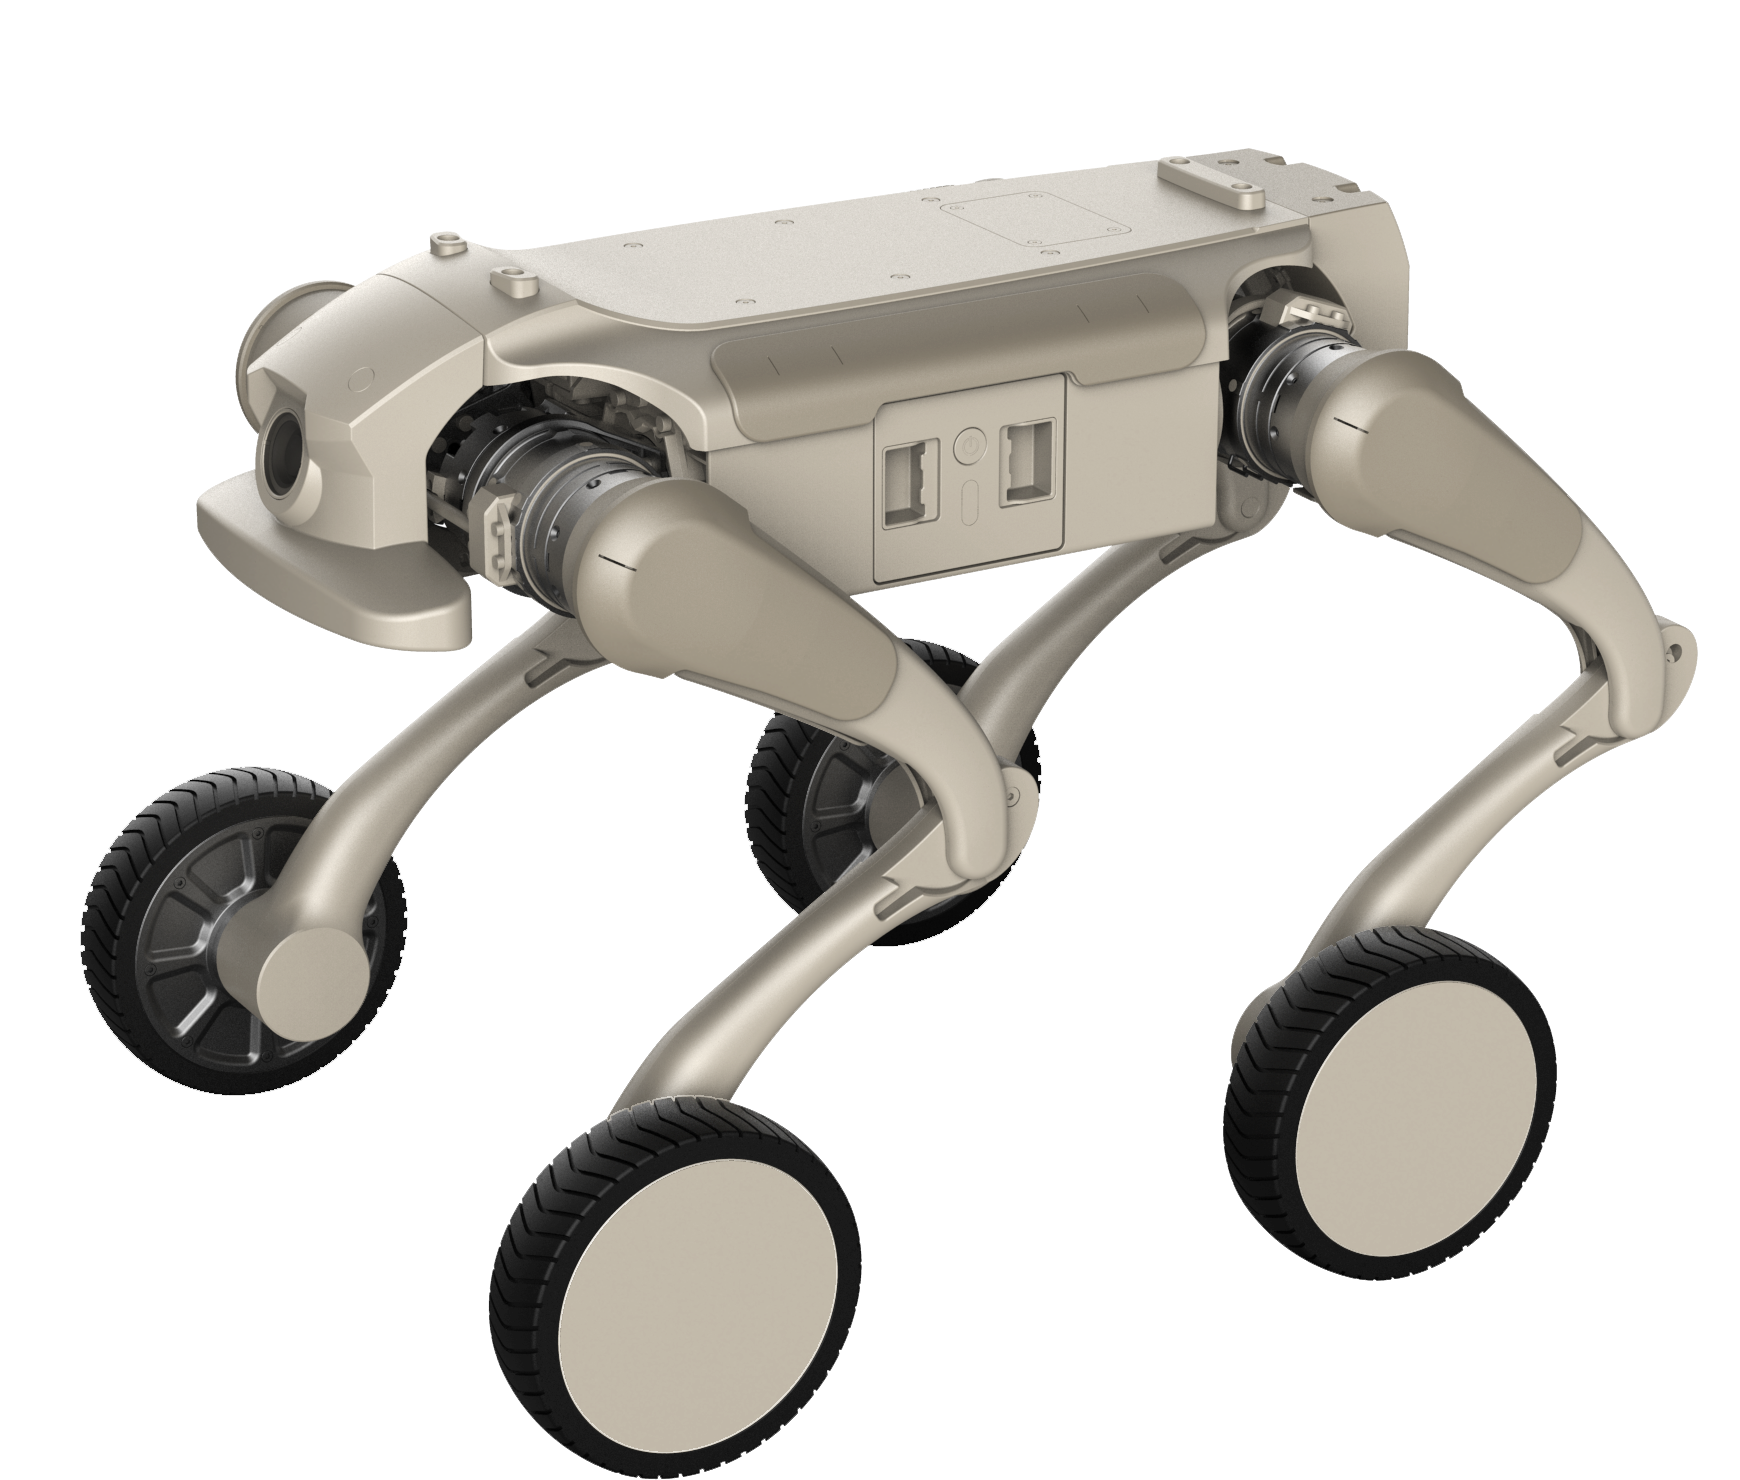 L1-W | 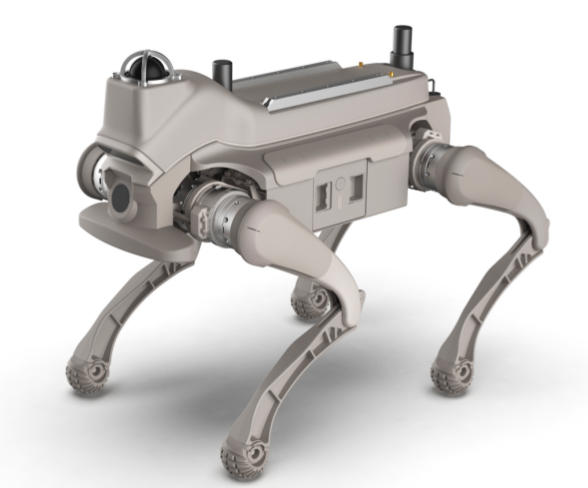 L1 EDU | 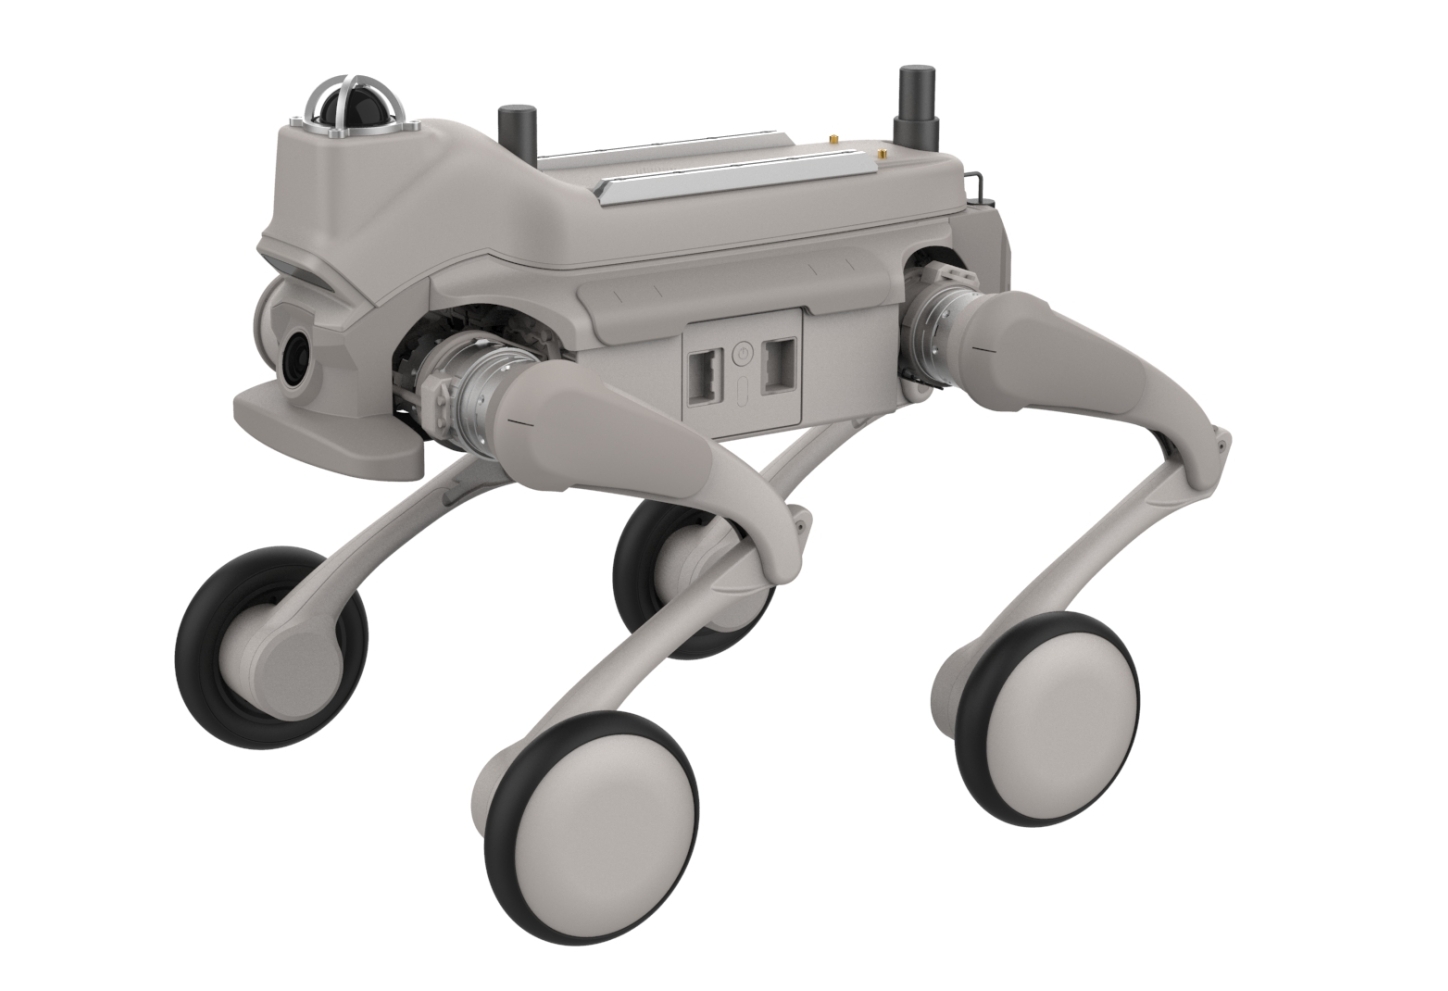 L1-W EDU | L1 EDU 智航 Pro 版 | L1-W EDU 智航 Pro 版 |
|---|---|---|---|---|---|---|
| 产品定位 | 通用型智能仿生四足机器人 | 小型轮足仿生四足机器人 | 点足教育、科研开发版 | 轮足教育、科研开发版 | 点足自主导航开发版 | 轮足自主导航开发版 |
| 适合场景 | 步态、平衡、关节控制、通用四足应用 | 安防、巡检、平整路面移动、轮足算法 | 教学、科研、感知、ROS、导航二次开发 | 教学、科研、轮足感知与导航二次开发 | 建图、定位、导航、规划、避障应用 | 轮足建图、定位、导航、规划、避障应用 |
| 本体与机械结构 | ||||||
| 本体形态 | 点足四足 | 轮足四足 | 点足四足 + EDU 上装 | 轮足四足 + EDU 上装 | 点足四足 + EDU 上装 + 智航PRO | 轮足四足 + EDU 上装 + 智航PRO |
| 全身自由度 | 12 dof | 16 dof | 12 dof | 16 dof | 12 dof | 16 dof |
| 站立尺寸 长 × 宽 × 高 | 约 630 × 360 × 415 mm | 约 630 × 430 × 485 mm | 约 630 × 360 × 525 mm | 约 630 × 430 × 585 mm | 约 630 × 360 × 525 mm | 约 630 × 430 × 585 mm |
| 趴地尺寸 长 × 宽 × 高 | 约 670 × 425 × 145 mm | 约 690 × 540 × 165 mm | 约 670 × 425 × 255 mm | 约 690 × 540 × 275 mm | 约 670 × 425 × 255 mm | 约 690 × 540 × 275 mm |
| 整机重量 | 15 kg | 22 kg | 17 KG | 24 KG | 17 KG | 24 KG |
| 关节电机 | 12 个一体化关节模组 | 12 个一体化关节模组 | 12 个一体化关节模组 | 12 个一体化关节模组 | 12 个一体化关节模组 | 12 个一体化关节模组 |
| 轮毂电机 | 无 | 4 个一体化轮毂电机 | 无 | 4 个一体化轮毂电机 | 无 | 4 个一体化轮毂电机 |
| 足端 / 轮胎 | 防滑足端 | 6 英寸实心胎 | 防滑足端 | 6 英寸实心胎 | 防滑足端 | 6 英寸实心胎 |
| 最大关节扭矩 | 48 N·m | 48 N·m | 48 N·m | 48 N·m | 48 N·m | 48 N·m |
| 运动与通过能力 | ||||||
| 最大速度 | 3.7 m/s | 3.7 m/s | 3.7 m/s | 3.7 m/s | 3.7 m/s | 3.7 m/s |
| 最大载荷 | 约 8 kg 极限约 10 kg | 约 10 kg 极限约 12 kg | 约 5 kg | 约 5 kg | 约 5 kg | 约 5 kg |
| 最大攀爬角度 | 标准环境 30° 极限可达 40° | 标准环境 30° 极限可达 40° | 标准环境 30° 极限可达 40° | 标准环境 30° 极限可达 40° | 标准环境 30° 极限可达 40° | 标准环境 30° 极限可达 40° |
| 基础动作 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 | 站立、卧倒、阻尼、俯仰身形、高低身形、水平转身 |
| 特技动作 | 向前跳、向上跳、双腿站立、后空翻、打招呼等 | / | / | / | / | / |
| 电池、续航与环境 | ||||||
| 续航时间 | 1-2 h | 1-2 h | 0.5-1.5 h | 0.5-1.5 h | 0.5-1.5 h | 0.5-1.5 h |
| 最长续航里程 | 6 km | 9 km | / | / | / | / |
| 电池参数 | 标称 5 Ah 额定 4.6 Ah 43.2 V | 标称 5 Ah 额定 4.6 Ah 43.2 V | 标称 5 Ah 额定 4.6 Ah 43.2 V | 标称 5 Ah 额定 4.6 Ah 43.2 V | 标称 5 Ah 额定 4.6 Ah 43.2 V | 标称 5 Ah 额定 4.6 Ah 43.2 V |
| 充电时长 | 约 1 h | 约 1 h | 约 1 h | 约 1 h | 约 1 h | 约 1 h |
| 工作温度 | 0℃-40℃ | 0℃-40℃ | 0℃-40℃ | 0℃-40℃ | 0℃-40℃ | 0℃-40℃ |
| 本体防护等级 | IP54 | IP54 | IP54 | IP54 | IP54 | IP54 |
| 计算与感知 | ||||||
| 本体基础算力 | 八核高性能 CPU | 八核高性能 CPU | 八核高性能 CPU | 八核高性能 CPU | 八核高性能 CPU | 八核高性能 CPU |
| 拓展算力 | 未配置 | 未配置 | Jetson Orin NX 16 GB 约 100 TOPS | Jetson Orin NX 16 GB 约 100 TOPS | Jetson Orin NX 16 GB 约 100 TOPS | Jetson Orin NX 16 GB 约 100 TOPS |
| 激光雷达 | 未配置 | 未配置 | Mid-360 | Mid-360 | Mid-360 | Mid-360 |
| 深度相机 | 未配置 | 未配置 | RealSense 深度相机 | RealSense 深度相机 | RealSense 深度相机 | RealSense 深度相机 |
| GNSS 定位模块 | 未配置 | 未配置 | 标配 | 标配 | 标配 | 标配 |
| RTK 天线 | 未配置 | 未配置 | 标配 | 标配 | 标配 | 标配 |
| 5G 通信模块 | 未配置 | 未配置 | 标配 | 标配 | 标配 | 标配 |
| SDK 与软件能力 | ||||||
| 二次开发 | 支持 | 支持 | 支持 | 支持 | 支持 | 支持 |
| SDK 机型枚举 | MODEL_XG | MODEL_XGW | MODEL_XG | MODEL_XGW | MODEL_XG | MODEL_XGW |
| 导航软件包 | 未包含 | 未包含 | 赠送 智航 Open GitHub 下载 | 赠送 智航 Open GitHub 下载 | 标配智航 Pro | 标配智航 Pro |
| 建图、定位、导航 | 需自行开发 | 需自行开发 | 智航 Open 提供 | 智航 Open 提供 | 支持 | 支持 |
| 规划与避障 | 需自行开发 | 需自行开发 | 在智航 Open 基础上需自行开发 | 在智航 Open 基础上需自行开发 | 支持 | 支持 |
尺寸、负载与模型资料
进行上装或结构设计时,请查看钢镚L1 尺寸与安装参考,以及负载设计参考 PDF 和外观 STP 模型下载。
快速选型结论
- 重点是步态、平衡、关节控制或通用四足开发时,优先选择 L1。
- 重点是轮式移动、低噪音、较长续航里程和轮足控制时,选择 L1-W。
- 需要激光雷达、深度相机、Orin NX、GNSS/RTK、5G 或 ROS 导航开发环境时,选择 EDU。
- 希望直接获得建图、定位、导航、规划、避障和回充软件能力时,选择智航 Pro 版。
- EDU 上装会占用本体载荷并增加功耗。计算可用载荷和续航时,不能直接照搬裸机参数。
- 智航 Pro包含的“回充”是软件能力,实际自动回充还需要充电桩、机身电极片和正确配置的地图定位环境,详见配件列表。
开发者需要关注的机型差异
SDK 机型识别
钢镚L1 SDK 的 Model 枚举可区分点足和轮足机型:
| 枚举值 | 对应设备 | 对应机型 |
|---|---|---|
MODEL_XG | L1 | 点足四足机器人 |
MODEL_XGW | L1-W | 轮足四足机器人 |
程序启动后应先调用 GetModel(),再按返回机型启用对应功能:
cpp
const auto model = robot.GetModel();

if (model == zsibot::Model::MODEL_XG) {
    // L1 点足逻辑
} else if (model == zsibot::Model::MODEL_XGW) {
    // L1-W 轮足逻辑
}
自动识别只告诉程序当前机型,不代表所有动作都可以直接执行。应用程序还需要结合固件版本、当前运动模式、现场空间和安全状态禁用不适用动作。
功能与安全边界
L1 与 L1-W 都支持站立、卧倒、阻尼、俯仰身形、高低身形和水平转身等基础动作。L1 支持向前跳、向上跳、双腿站立、后空翻和打招呼等特技动作;L1-W 为轮足结构,不列入上述点足特技。
特技动作会显著增加关节负载。开发和演示时应在空旷、防滑、无人员靠近的区域进行,并提前准备急停或切换阻尼模式的手段。安装 EDU 上装后,重心、载荷和惯量发生变化,必须重新验证动作安全性。
标准包装与选配
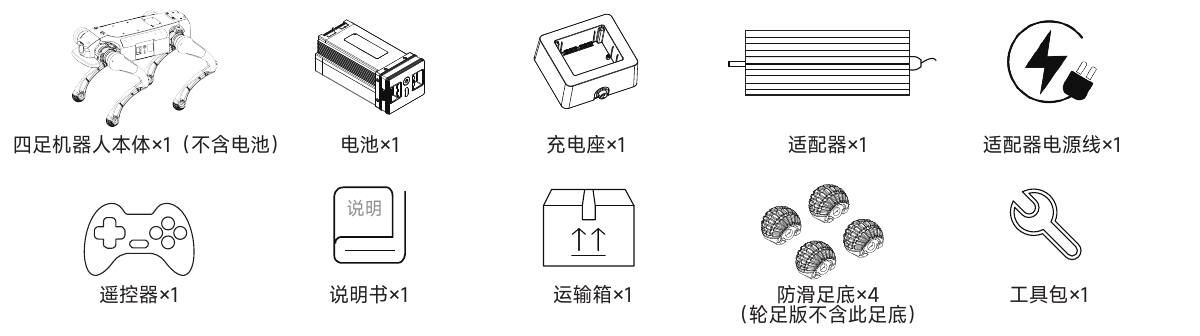 标准包装包括机器人本体、电池、充电座、电源适配器及电源线、遥控器、说明书、运输箱和工具包。点足版另带 4 个防滑足底;轮足版不包含点足足底。实际装箱内容会因配置和合同不同而变化,开箱后应按装箱单核对。
充电桩、远距图传、额外电池、航空箱、不同遥控器和智航 Pro 软件的详细说明,请查看配件列表。
参数说明
- “极限”速度、载荷、坡度不应作为日常连续运行工况。
- 续航会受到载荷、速度、路面、坡度、温度、电池状态、上装功耗和控制方式影响。
- IP54 不等于防水。不要在暴雨、积水、浸水、腐蚀性环境或 0℃-40℃ 之外使用。