外观
硬件、软件与结构架构
返回首页 | 硬件接口 | SDK 软件服务接口 | SDK 开发与运行指南 | 本体相机视频流
系统架构
钢镚L1 整机由硬件设备、硬件控制与数据预处理、应用与系统接口、Robot Interface 和云端管理等部分组成。
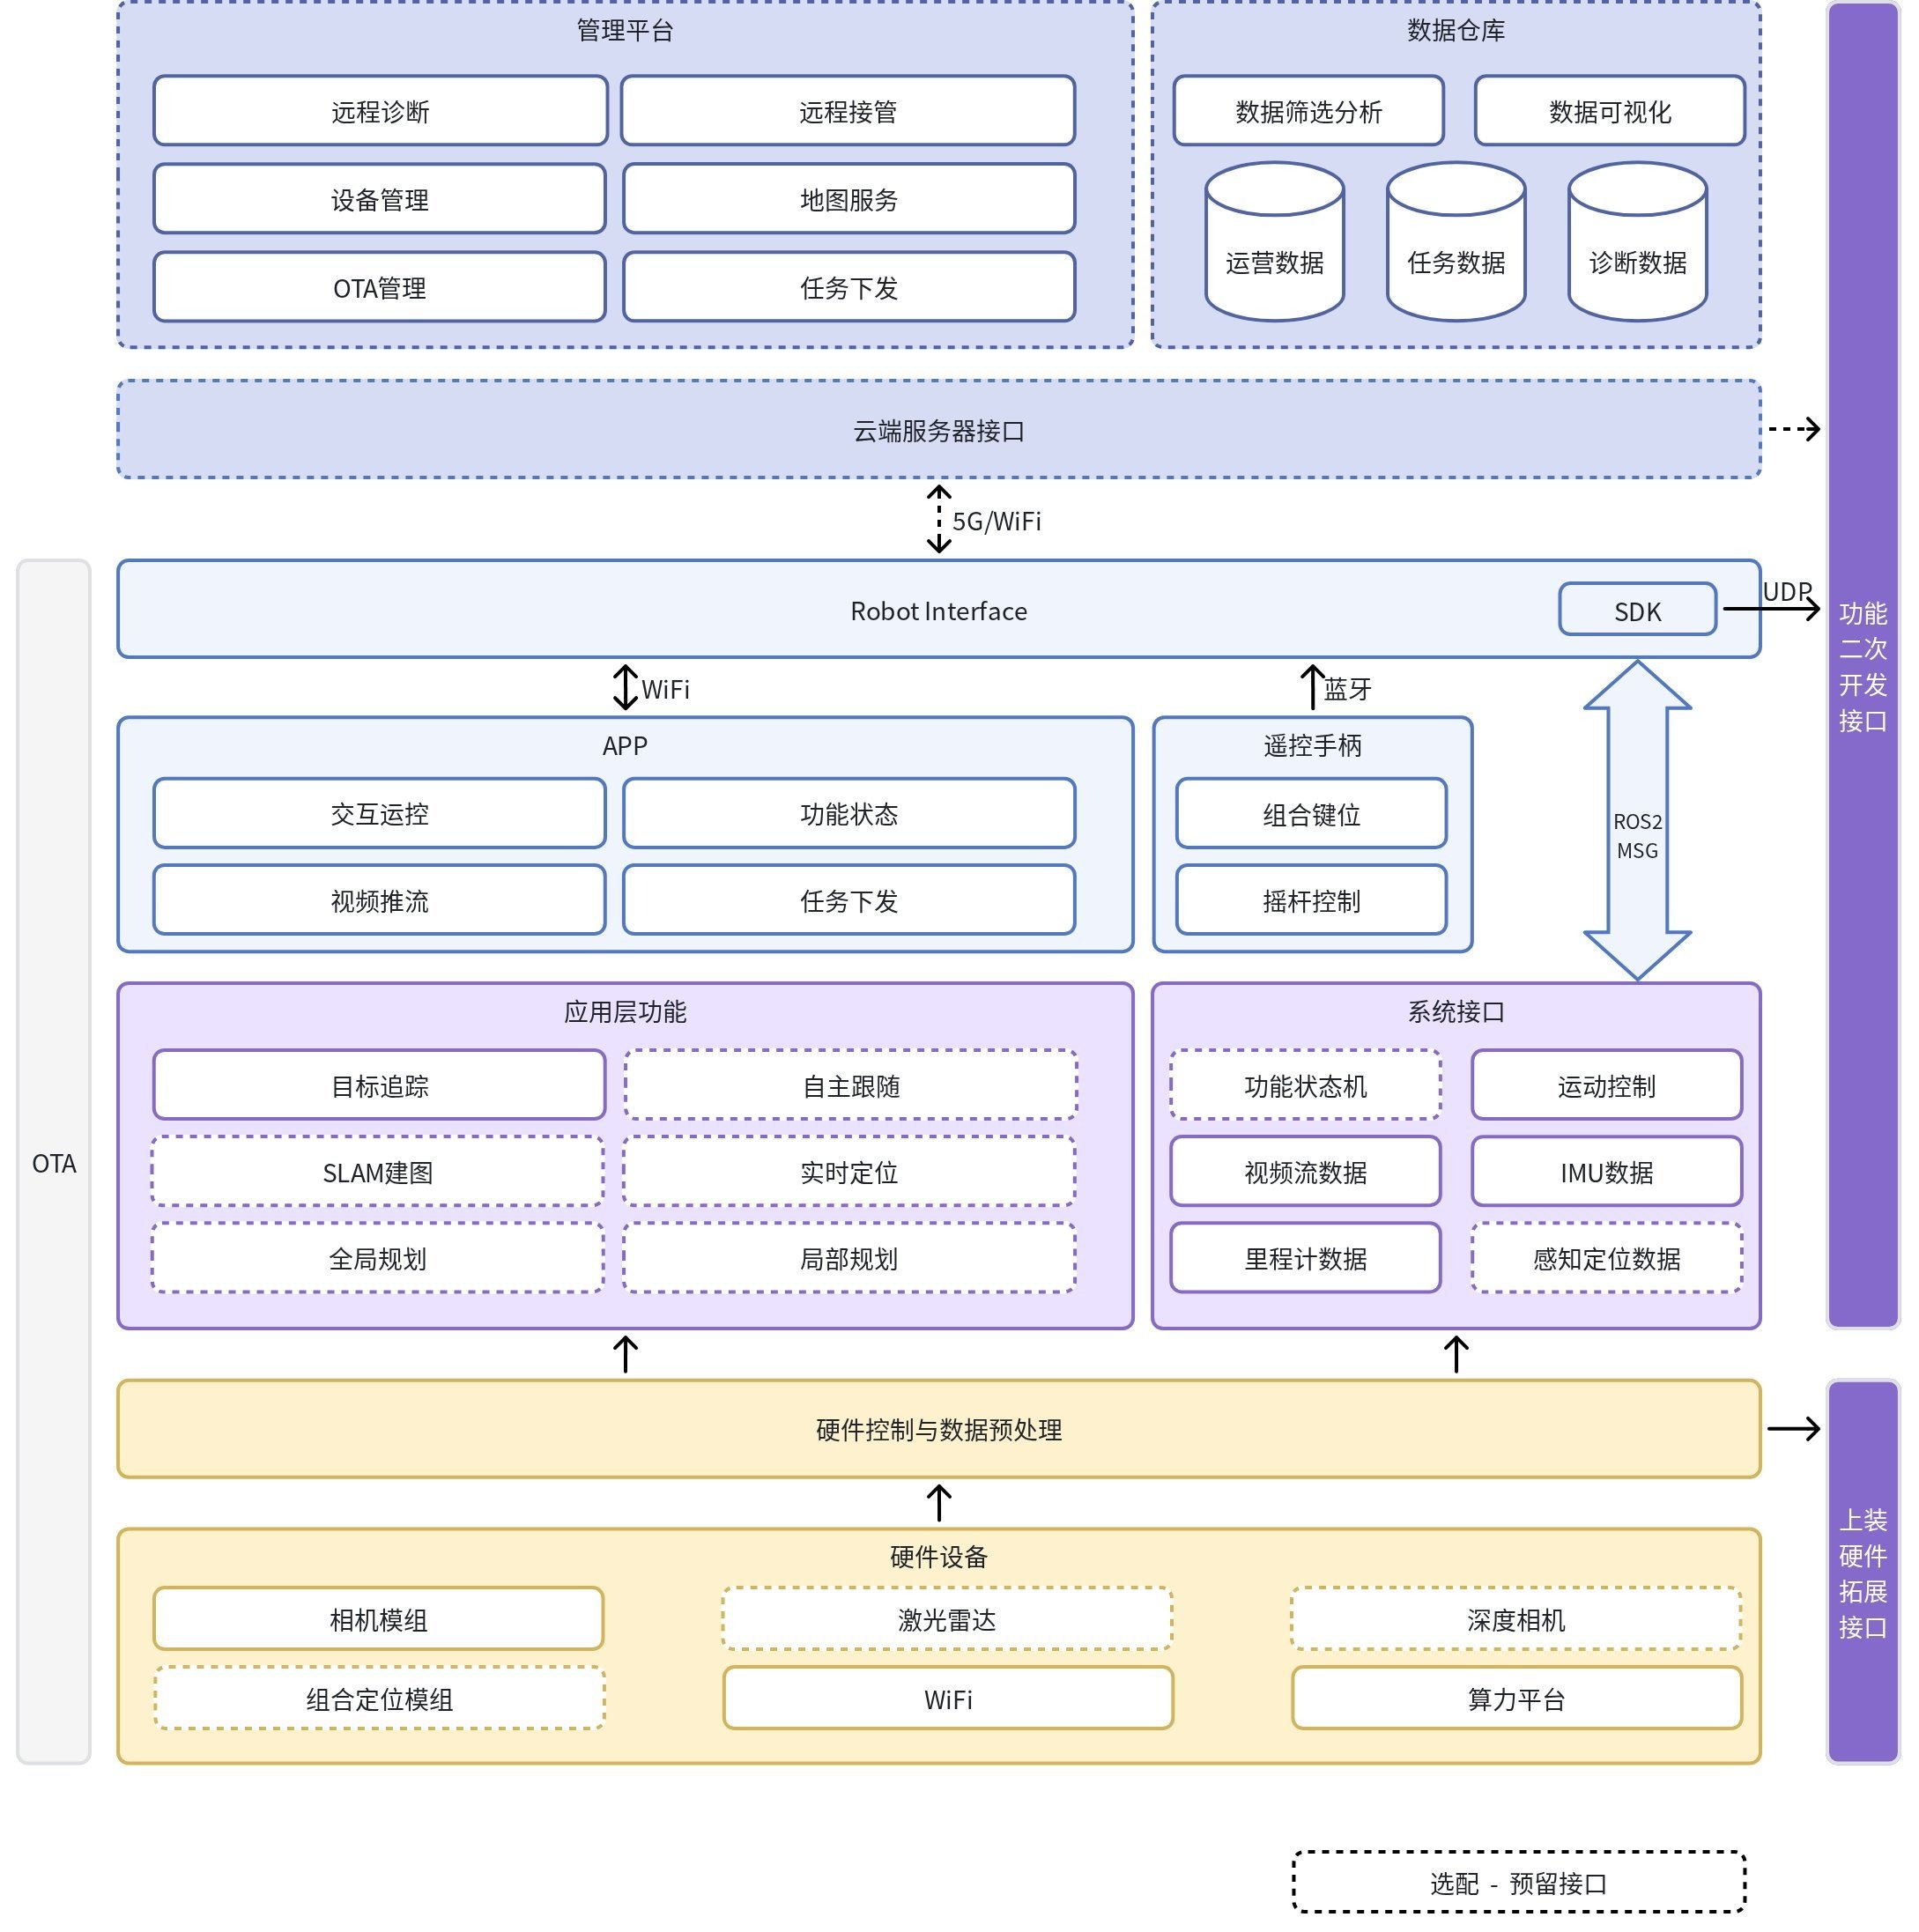
该图展示整机功能分层,不代表 SDK 已开放的接口清单。虚线框为选配或预留接口,实际支持范围由机型、固件和交付配置决定。
结构与安装
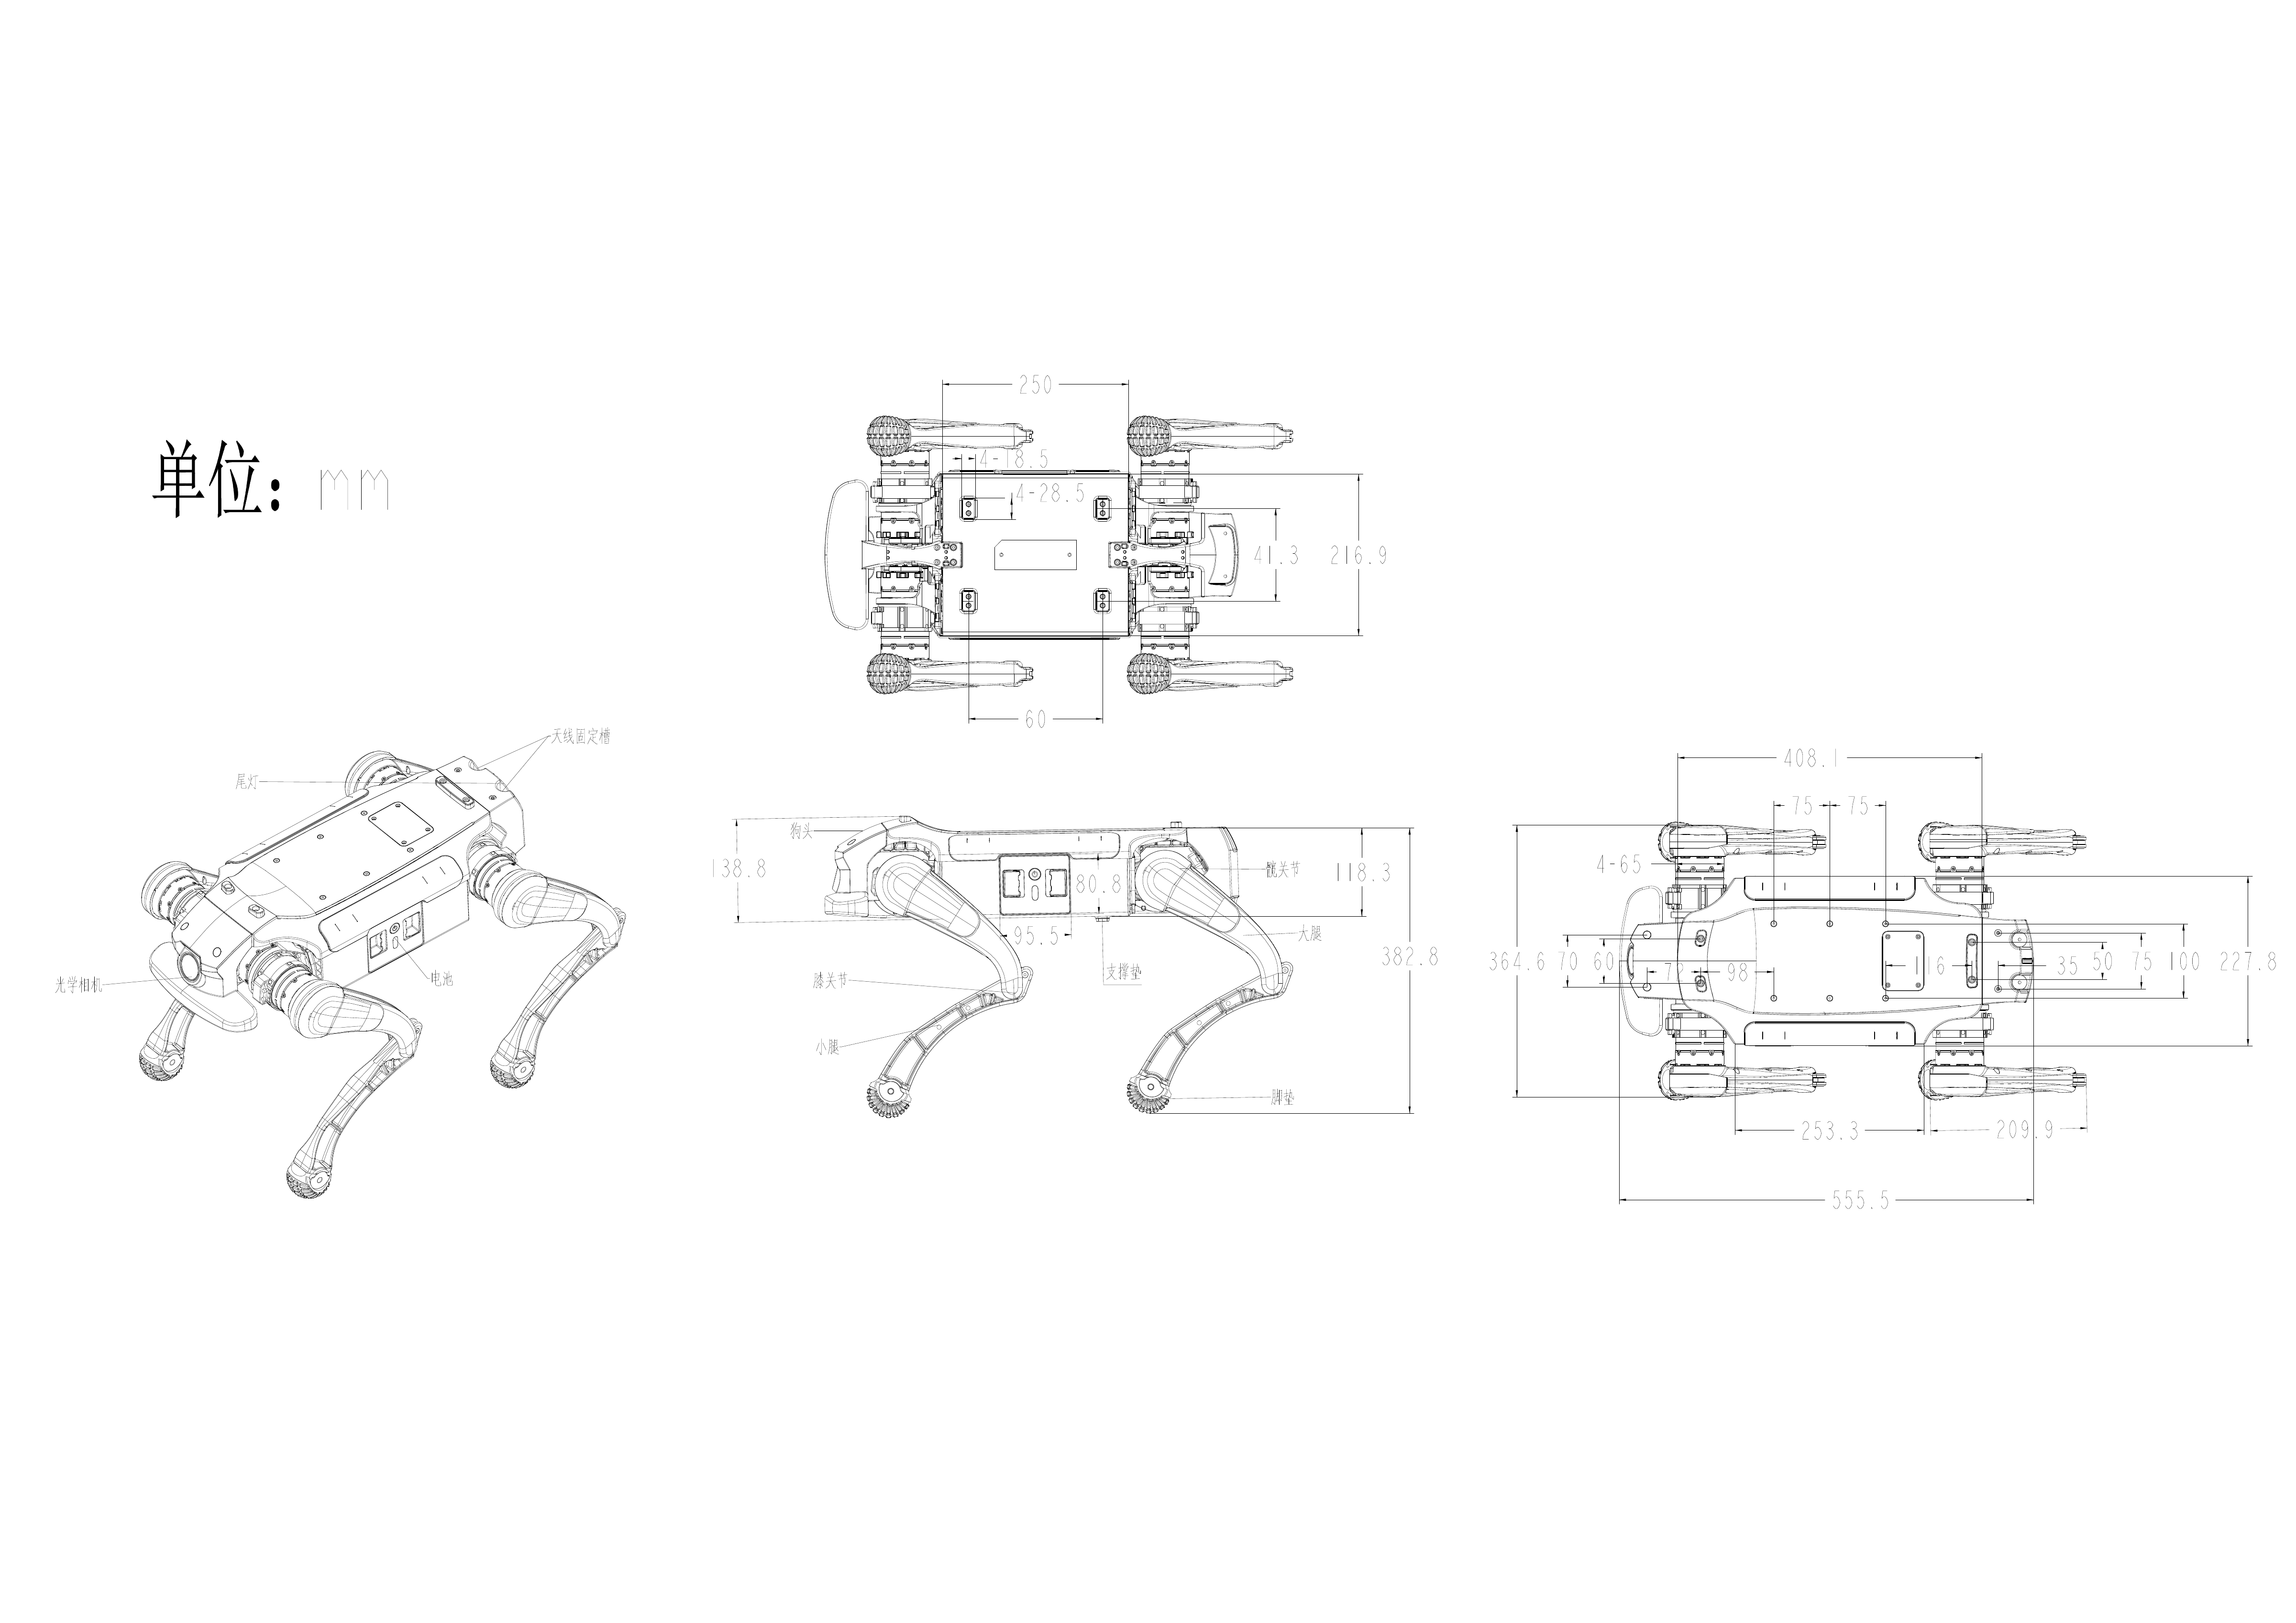
钢镚L1 尺寸与安装参考
负载设计参考与模型下载
钢镚L1
| 资料 | 用途 | 下载 |
|---|---|---|
| 钢镚L1 负载能力设计参考 | 查看不同负载质心位置对应的负载参考值、坐标定义和实验条件 | 下载 PDF |
| 钢镚L1 外观模型 | 用于外观尺寸查看、上装布局和空间配合参考 | 下载 STP 模型 |
| 钢镚L1 URDF 模型 | 用于查看机器人连杆、关节及碰撞几何 | 下载 URDF |
钢镚L1-W
| 资料 | 用途 | 下载 |
|---|---|---|
| L1-W 外观模型 | 用于外观尺寸查看、上装布局和空间配合参考 | 下载 STP 模型 |
| L1-W URDF 模型 | 用于查看机器人连杆、关节及碰撞几何 | 下载 URDF |
钢镚L1 EDU
| 资料 | 用途 | 下载 |
|---|---|---|
| L1 EDU 外观模型 | 用于外观尺寸查看、上装布局和空间配合参考 | 下载 STEP 模型 |
SDK 与控制权
SDK 能力
钢镚L1 SDK 通过 zsibot::ZsibotExecutor 提供统一的 HighLevel C++ 接口。
主要能力包括:
- 发送离散命令和连续遥控量
- 申请不同类型的控制权
- 读取电池、设备、模式、IMU、里程计、关节和故障状态
- 通过 JSON over UDP 与机器狗进行 HighLevel 通信
- 通过独立线程处理发送、接收和心跳
- 支持
x86_64和aarch64Linux 平台
控制权类型
| 控制权 | 含义 | 适用场景 |
|---|---|---|
| Remote | 遥控器控制权 | 遥控操作 |
| SDK | 二次开发导航控制权 | 响应较小的速度指令(如 0.05 m/s)、回充等场景 |
| General SDK | 通用二次开发导航控制权 | 响应较大的速度指令(如 3 m/s)、爬楼梯等场景 |
Role 表示程序连接 SDK 时使用的通信身份,控制权表示机器人当前接受哪一类控制源,两者不是同一个概念。构造 ROLE_SDK 不等于已经获得 SDK 控制权;程序仍需发送相应的控制权命令,并根据 GetFunctionMode() 的反馈确认切换结果。

通信与连接
HighLevel 通信结构

构造 ZsibotExecutor 时启动通信线程,公开的 getter 从内部状态缓存读取最近一次状态。析构对象时停止通信并等待线程结束。
JSON over UDP
HighLevel 默认使用 JSON over UDP:
| 方向 | 默认目标 |
|---|---|
| SDK 向机器人发送 | 192.168.234.1:8081/UDP |
| 机器人向 SDK 返回状态 | 开发电脑 8080/UDP |
本体相机使用独立的 RTSP 通道,默认拉流地址为 rtsp://user:Abcd%232027%21@192.168.234.1:8554/test,其中包含用户名和经过 URL 编码的密码。播放和程序取帧方法见本体相机视频流。
JSON 负责组织命令、角色、遥控量和状态字段,UDP 负责低延迟网络传输。UDP 不保证每个数据包都到达,因此应用应使用状态反馈、超时和连接检查处理丢包或失联。

心跳与连接
心跳是 SDK 周期性发送的在线信号,用于维持通信身份并判断连接是否仍然有效。
IsConnected() 返回 true 需要:
- SDK 至少收到过一个机器人数据包
- SDK 内部心跳计时没有超过连接超时阈值
因此 ping 成功与 SDK 已建立双向通信不是同一件事。
工程目录与静态库
SDK 源码和示例见 Genisom L1 SDK GitHub 仓库。
text
genisom_l1_sdk/
├── CMakeLists.txt
├── docs/
├── example/
├── include/zsibot_sdk/
│   ├── zsibot_api.h
│   ├── zsibot_define.h
│   ├── zsibot_exception.h
│   └── lowlevel/
│       └── lowlevel.h
└── lib/
    ├── x86_64/libzsibot.a
    └── aarch64/libzsibot.a
libzsibot.a 是预编译静态库。两个版本的 API 相同,但分别包含 x86-64 和 ARM64 机器指令,不能混用。